前文书我们浅浅的谈了下协作机器人(Collaborative-Robot)的一些主要特点。
本期我们再来聊聊协作机器人在应用过程中的几个主要技术指标。
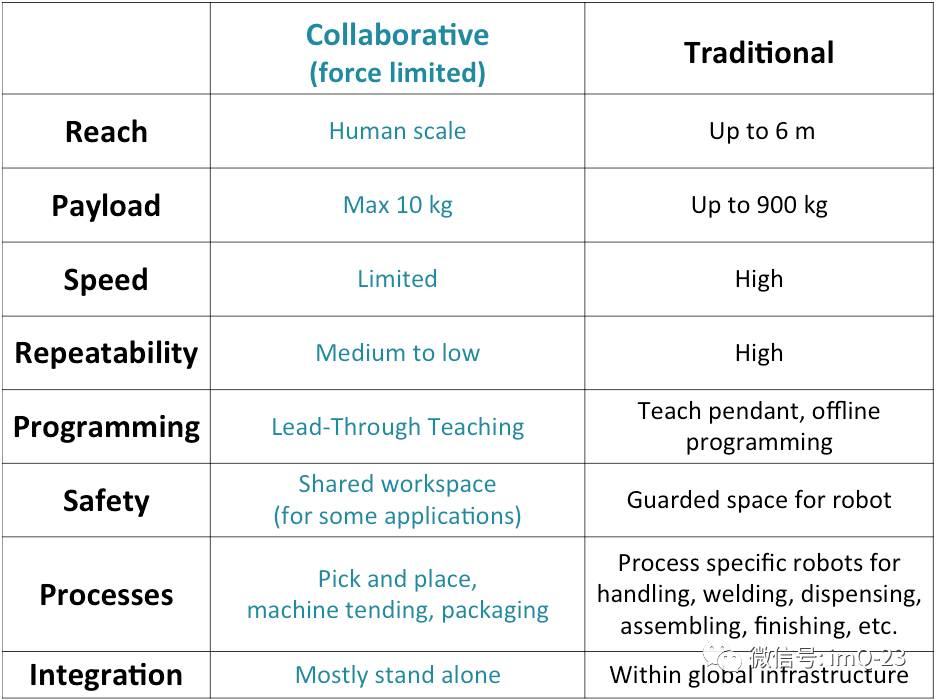
同时,从这些技术规格中也不难看出,协作机器人与传统工业机器人的一些主要区别。
有效载荷 | Payload
有效载荷是指机器人能够承载的重量。 协作机器人的有效载荷一般在 10 kg 以内。
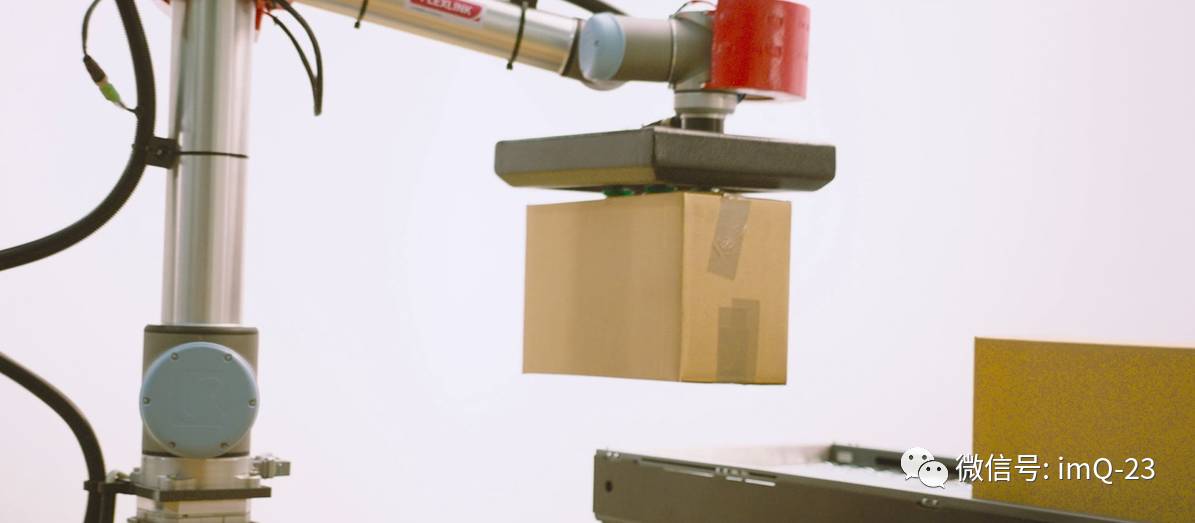
所有机器人都会有一个规定的有效载荷,在计算时是不包括机械臂末端动作执行机构(如夹具)或辅助工具的重量的。
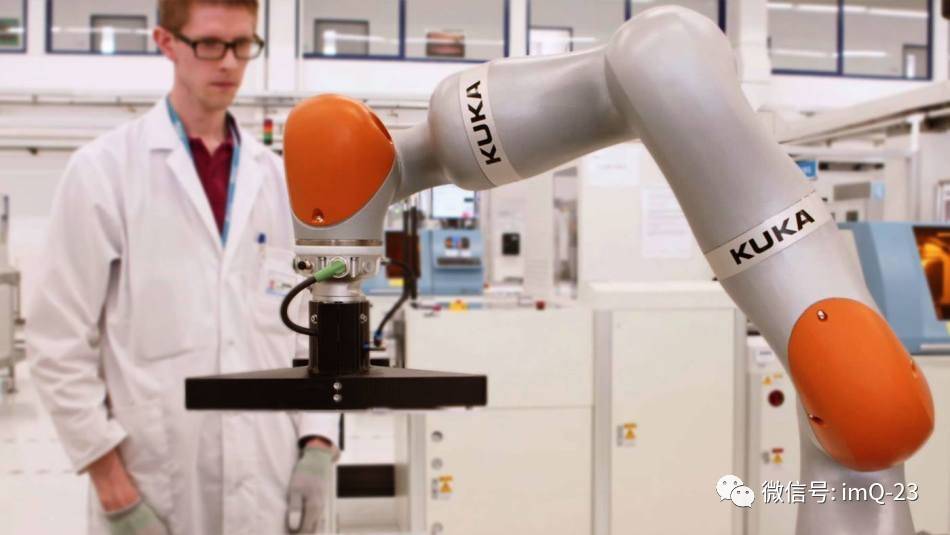
这意味着一台机器人能够携带的真实有效载荷,须在其标称有效负载的基础上减去机器人末端执行机构(如夹具)的重量。

而如果对机器人应用进行深入分析,考虑到实际的应用需求(如加速度)和物理参数(如摩擦系数)等方面的影响,就需要适当的减少机器人承载的最大有效载荷。这个,和在通用运动控制系统中,为了提升系统动态特性(加速度)而减小负载质量,是一样的道理。
重量
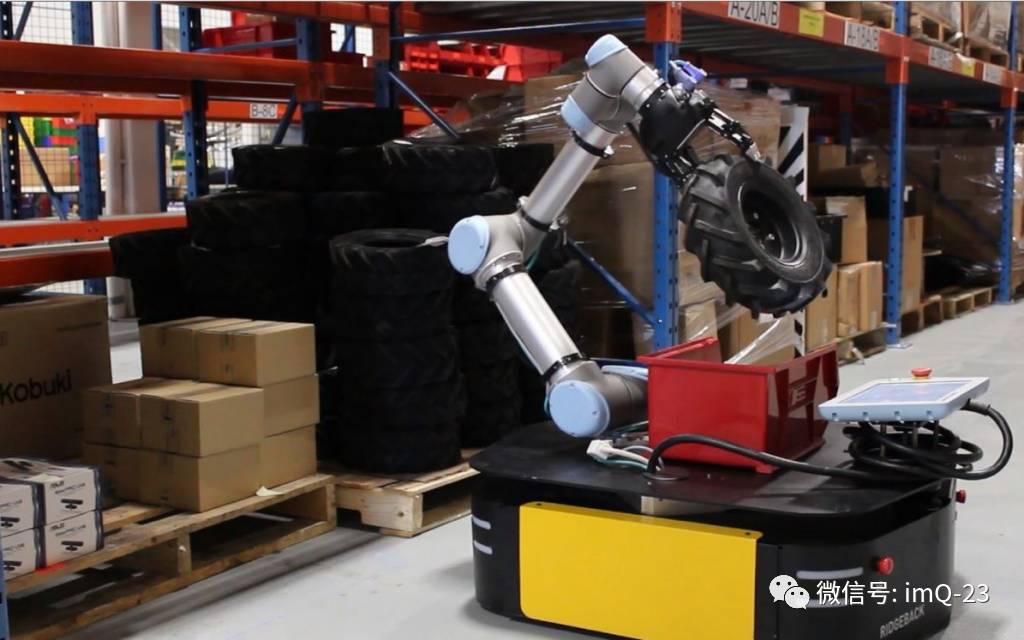
机器人本体的重量,意味着它是否能够被轻松的移动并更换工作位置,或者需要叉车或 AGV 小车来做到这一点。
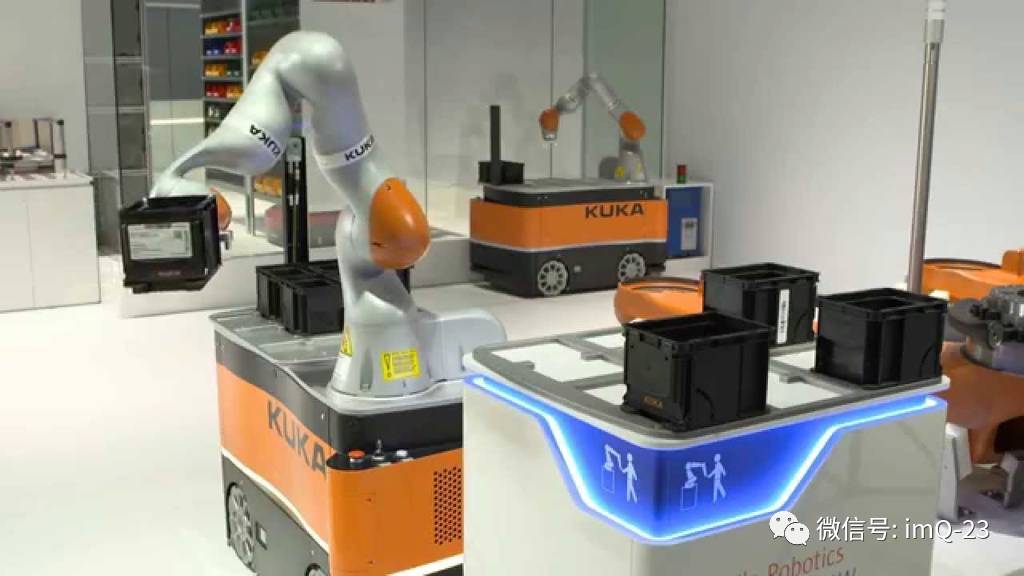
在一些车间,机器人需要不断地更换工作“岗位”,以执行各种不同的生产操作任务。
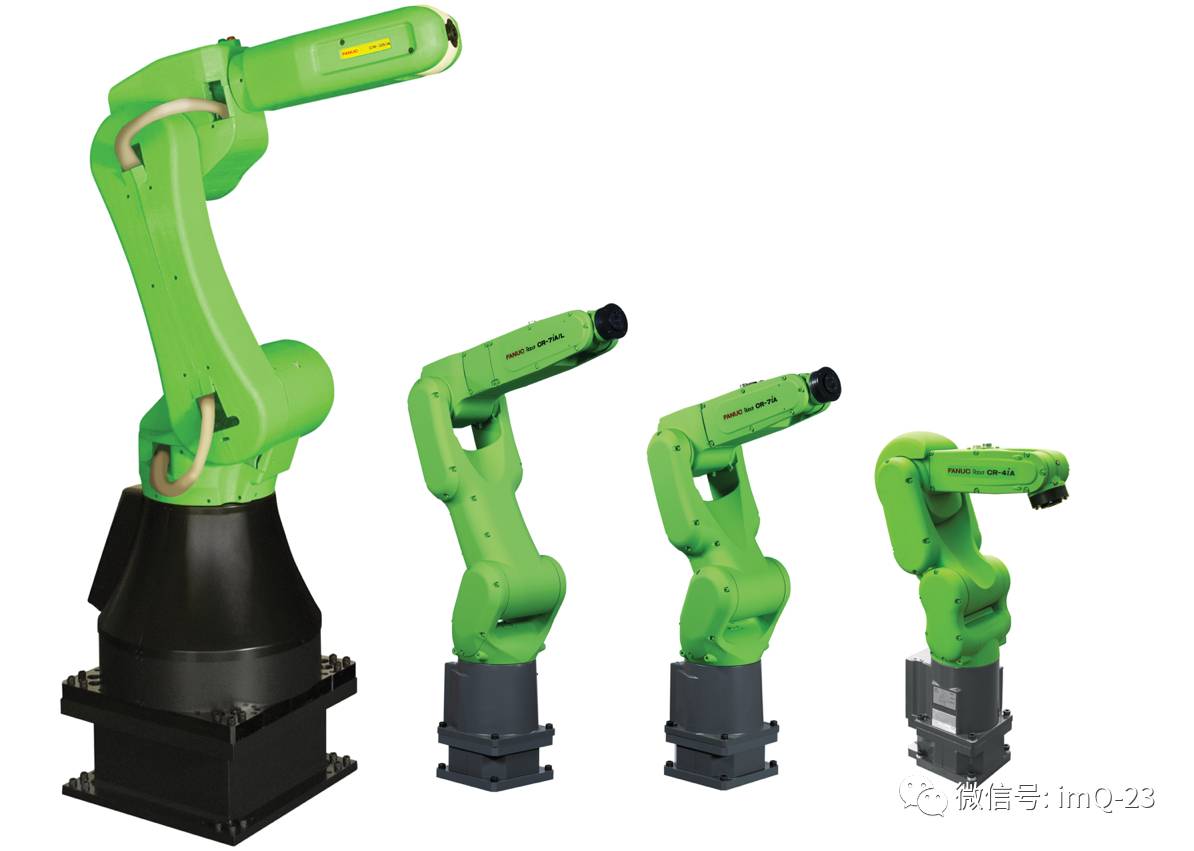
而如果机器人太重,则需要更多的人工和工时来完成机器人的移位和固定。
可重复性 | Repeatability
很多时候,人们会问到有关机器人动作的准确性或精度的问题。但在协作机器人的世界中,这个指标其实是没有什么太大意义的。
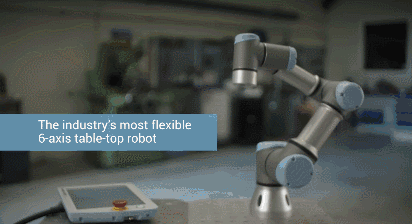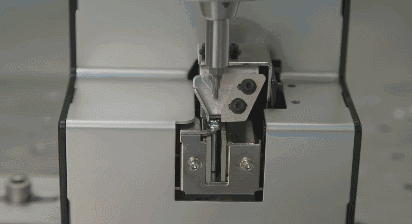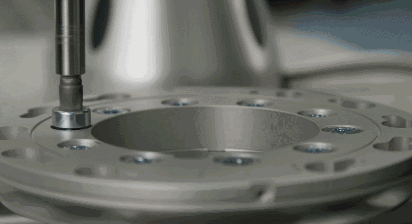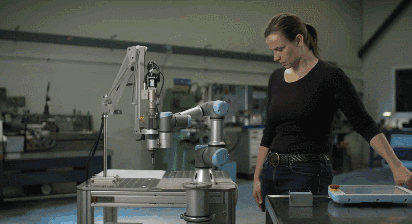
事实上,我们需要知道的是可重复性(Repeatability)。
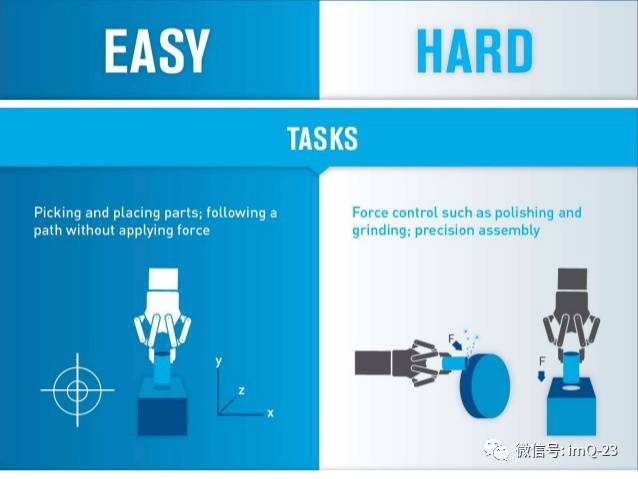
由于协作机器人通常是通过人工试教 / 手动引导的方式进行编程和动作规划的,机器人重新创建和执行完全相同的运动动作的能力,要比其能够以毫米级的精度准确定位在某个 X,Y,Z 的坐标点上更有价值。
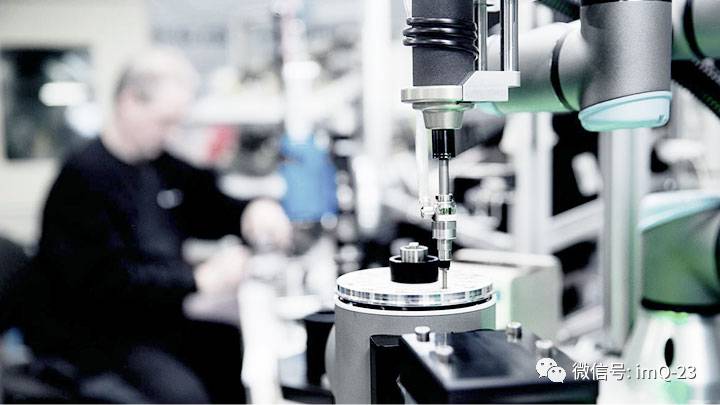
目前大多数协作机器人的规格表中都会列出其最大的可重复性值,因此在我们测试和使用机器人时,通常都能够获得较其标称值更小(也就是更好)的可重复性。
安全性
因为需要与人在一起近距离并肩工作,因此,对于协作机器人来说,安全性显得尤为重要。
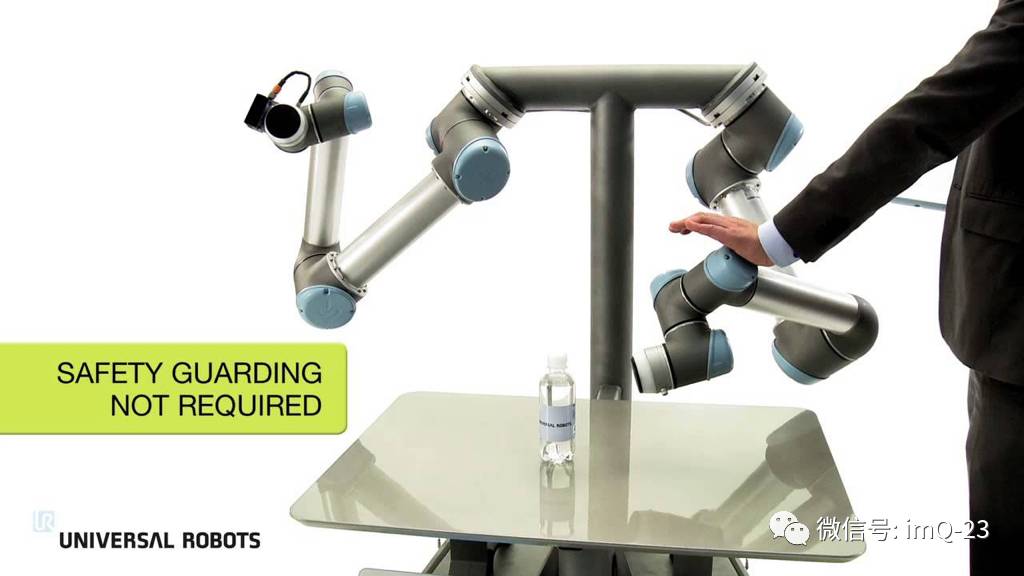
尽管安全性是一个非常复杂的问题,但很多机器人厂商还是会为其机器人产品标定相应的安全等级,并且,他们大部分都会得到由第三方机构颁发的安全认证。
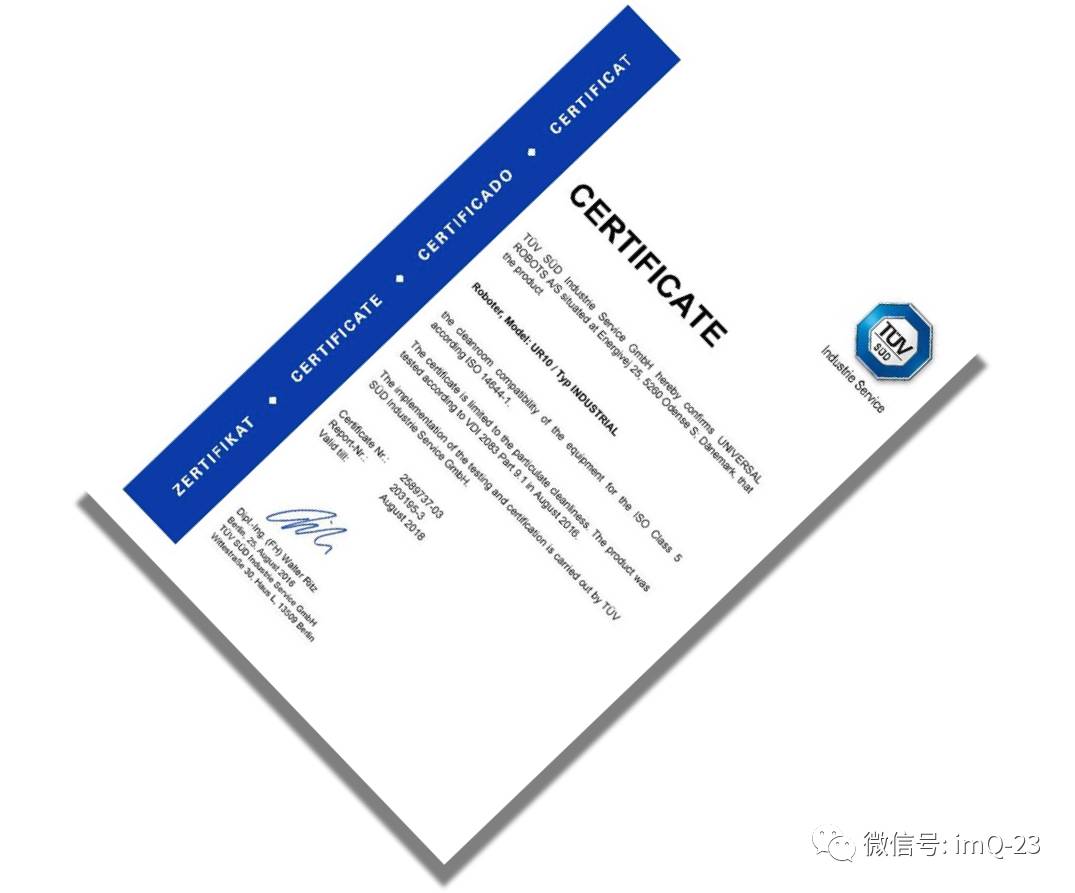
目前,机器安全审批程序最严格的机构是 TÜV(德国技术监督协会,是德国检验产品安全与环境安全的非官方组织),许多机器人的安全认证都是由这家机构审批通过的。
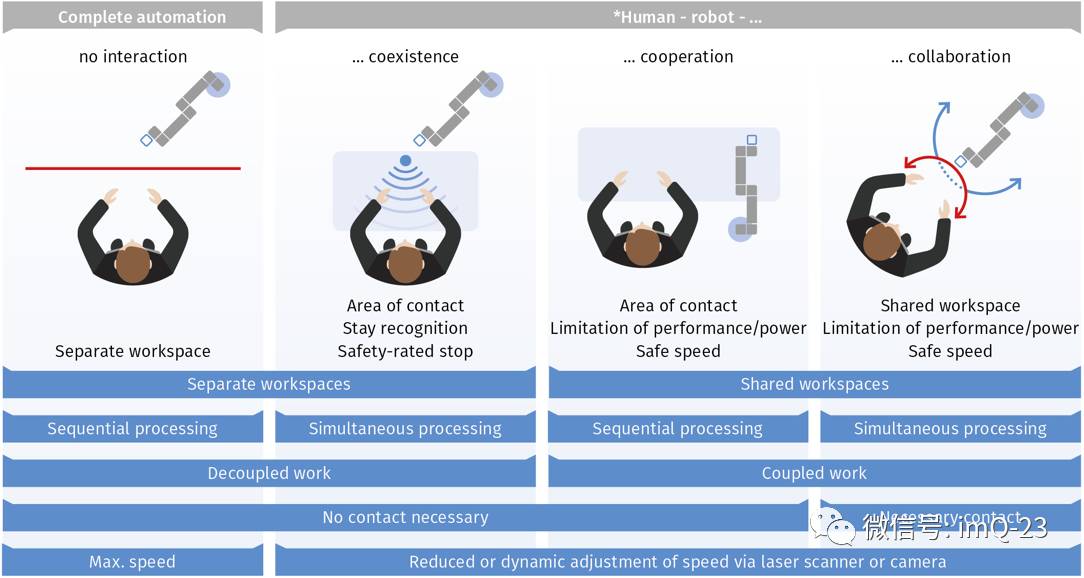
同时,机器人的“安全”认证又会有着许多不同的变数,我们唯一需要搞清楚的一点,就是:机器人被认证是安全的,并不意味着这个机器人的应用就是安全的。

需要依据 ISO 10218(或最近的 ISO / TS 15066)标准所规定的流程进行完整的风险评估,才能确定设备应用系统所具备的安全性能等级。
易用性
对于协作机器人这种经常需要与人类一起工作、并且频繁切换不同操作任务的设备来说,编程配置的易用性,直接决定着其设备应用的生产运营效率。
但这个指标其实是很难以量化的。因为它其实是非常依赖于人们的操作和使用习惯的。
同样的操作界面或者使用方法,对某些人来说很容易,而对另一些人来说却可能是很困难的。
所以这个指标总是会带有一定的主观性的。
臂展
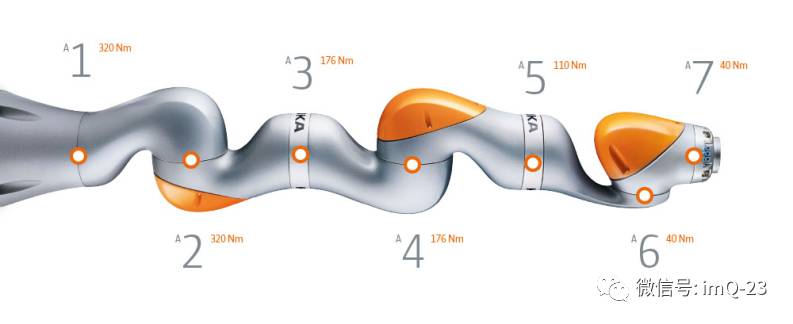
机器人的臂展,是指机器人手腕能够触及到的最大(远)距离。
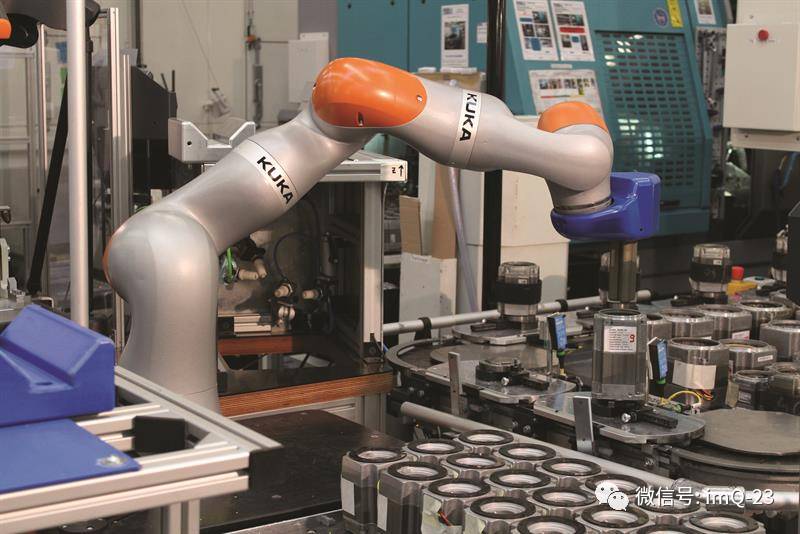
这个距离通常是从机器人的基座开始测量的。同时也有很多不同的方法可以测量机器人的臂展,而大部分时候我们都会选择以机器人手腕可以达到的最大距离作为参考。
通常协作机器人的臂展与人类的手臂长度相当。
⚠️ 需要了解更多关于协作机器人的产品和应用细节,可以登陆各家机器人厂商的网站,下载和阅读相关产品的详细资料和性能描述。
点击「阅读原文」了解更多运动控制相关内容
我是有底线的返回搜狐,查看更多