提示:
合肥工业大学仪器科学与光电工程学院胡鹏浩教授团队在《机械工程学报》发表了最新研究成果《嵌入式智能球铰链设计及研制》
1、研究背景及目的
精密球铰链在并联机构中应用广泛,但在被动运动中,其回转方位及回转角无法自知。本质上这是一个球面运动的方位和角度辨识问题,在万向球轮运动控制、球面电机运动控制、人工关节假体等领域均需要这项技术。国内、外目前主要采用光学非接触检测技术来实现球面运动回转角度的测量,但测量精度和分辨率比较低。同时,精密球铰链的球窝和球杆之间存在润滑酯甚至还有滚动体和保持架将会影响图像采集,所以这种光学的方法无法应用。光学检测方法的可贵之处在于都是以某种图形在球面上覆盖,并尽量在任何区域都保持图案的唯一性来进行角度信息编码,这一点已经突破了传统的角度编码器设计上“等分刻线”的思想。本文提出在球头上嵌入永磁体,在球窝上植入霍尔传感器阵列,当球头回转时,霍尔传感器阵列测量磁感应强度的变化,反解出角度信息。该方法克服了上述光学方法的缺陷,实现了球铰链多维回转角度的实时测量,同时球铰链也从单纯的精密传动部件转变为集传动和感测为一体的综合智能部件。
2、试验方法
球铰链结构如下图所示,在球头的底部嵌入圆柱型永磁体,永磁体的轴线穿过球心,在球窝上水平地嵌入3个霍尔传感器,嵌入在球头中的永磁体随球头转动时,固定在球窝上的霍尔传感器将捕捉磁感应强度的变化,运用等效磁荷法可建立磁感应强度变化与回转角度之间的数学模型,从而进行辨向并反解出球杆的回转角度。

▲ 智能球铰链结构
在完成理论建模工作的基础上结合仿真计算完成了嵌入式样机的结构优化设计及参数选择。为了验证方案的可行性,首先设计了可行性实验,样机有两部分组成,第一部分是可模拟实现球铰链在空间的任意方向转动的回转轴系,结构类似于陀螺仪。在外框、内框上配有机械式手动分度台提供标准回转角度,内外框轴线交点与球铰链回转中心重合;第二部分是模拟的放大的智能球铰链结构,球底下端嵌入永磁体,在半球形支架安装四个霍尔传感器,其位置可调,用来寻找传感器最佳的安放角度,传感器后面接匹配的电路和数据采集系统。测试数据证实了本测量方案的可行性。
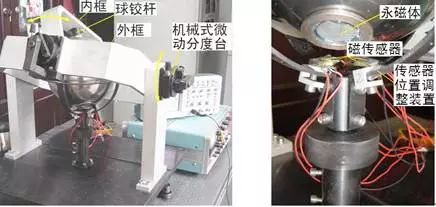
▲嵌入式设计方案的结构图与样机
随着理论工作的不断积累,结合在可行性实验中获取的经验、仿真优化计算的结论设计了新的嵌入式样机。

▲新样机实物图
3、结果
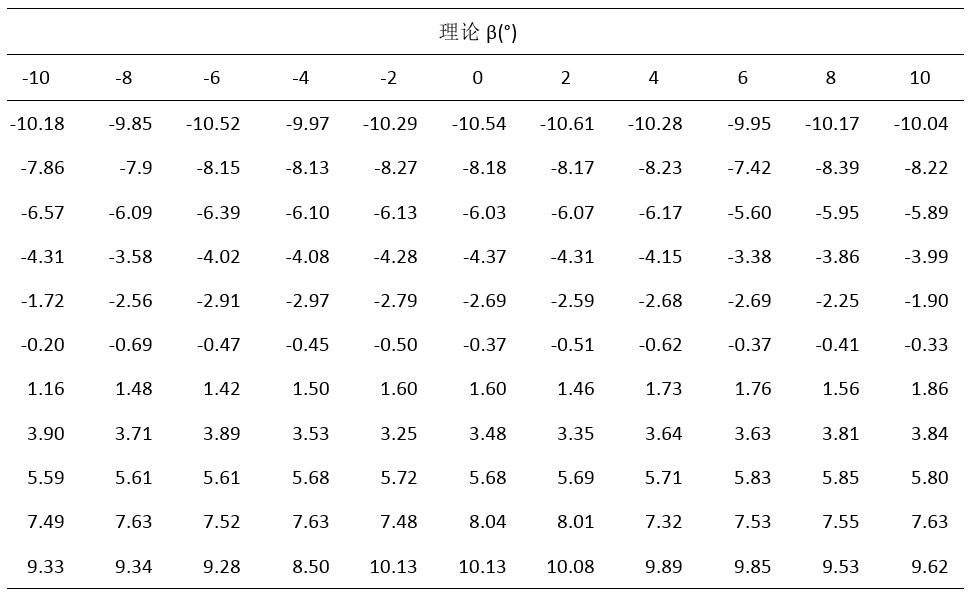
新样机测试实验如下图所示,将嵌入式球铰链样机放置于由内、外框架组成的比对测试装置中,利用机械微调装置保证球头球心与内外框轴线的交点重合。通过机械式手动角度细分台分别提供a、b角度标准值(该机械角度细分台精度为1′),并带动球头在空间内回转,样机上的霍尔传感器阵列测得磁感应强度值,并有计算机进行实时反解计算,部分计算结果如下表所示。在±10°以内,平均误差0.26°,在±20°以内,平均误差0.48°,在±20°以内,分辨率为22″。显然目前的样机的测量精度很难满足在精密工程中的实际需要,同时由于反解中需要计算大量的积分,测量的实时性有待进一步提高。
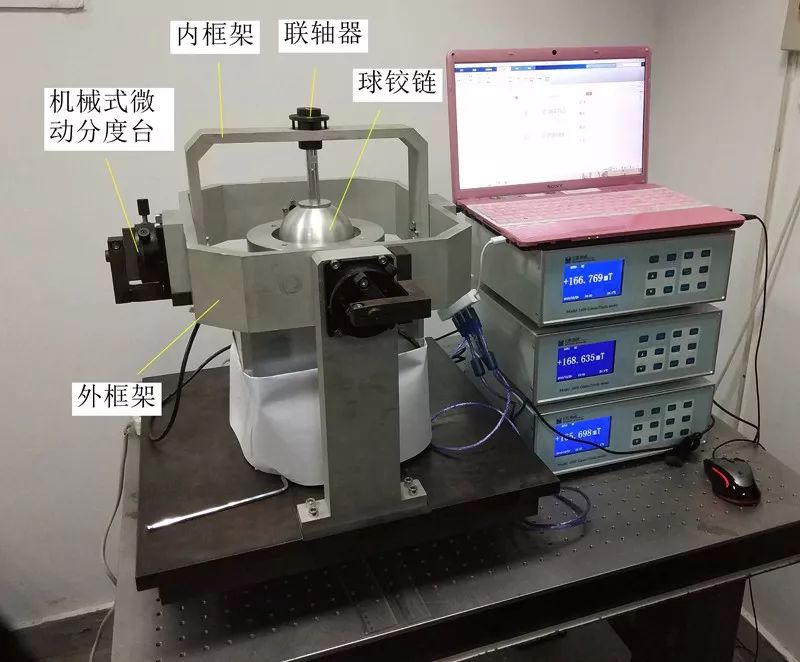
▲智能球铰链比对测量实验
表1 -10°~10°内α的反解值
4、结论
(1)跳出机械刻线制造角度传感器的思维定式,不再依靠传统的空间等间距划分来获取测量信息,给出一种利用永磁体作为磁标记来实现空间回转角度测量的新方法。
(2)建立了完整的数学模型,设计和改进了反解算法,基本实现了实时测量,目前其单轴测量精度12′,有待于进一步提高。
(3)掌握了提高测量分辨率、测量精度和扩大量程的基本办法,实现了球铰链的智能化且结构简单、性能可靠,随着精度的提高,有望直接应用到精密工程中。
☼
下载全文
该论文成果《嵌入式智能球铰链设计及研制》已经刊登在《机械工程学报》2017年第20期。如您对该文章感兴趣,您可以在我们的微信公众平台回复“20171030”,免费下载全文!拿走不谢!
主要作者简介
胡鹏浩,男,1968年出生,合肥工业大学仪器科学与光电工程学院教授
主要研究方向:坐标测量技术、并联机构应用
E-mail: hupenghao@hfut.edu.cn
研究方向和项目情况:
合肥工业大学仪器学院测控技术研究所的研究方向主要包括:仪器精度理论研究和测试仪器设计与制造。仪器精度理论贯穿于仪器的设计、制造、使用和测量结果的评定之中,能使仪器在设计、制造阶段花费最小的成本,在使用和维护阶段获得最佳的精度效果。近年来积极参与国家级各类项目的研究工作,同时,面对企业和市场,承接多项研发专用测量设备的项目。
近三年参与国家重大仪器专项1项、科技部重大专项子项目1项,主持国家自然科学基金面上项目4项,省级项目2项,企业委托项目2项。在各类期刊上发表相关论文20余篇,获批发明专利7项。
版权声明:
本文为《机械工程学报》编辑部原创内容,欢迎转载,请联系授权!
在公众号后台留言需要转载的文章题目及要转载的公众号ID以获取授权!
联系我们:返回搜狐,查看更多