标题: Real-Time Graph-Based SLAM with Occupancy Normal Distributions Transforms
作者:Cornelia Schulz and Andreas Zell
来源:2020 IEEE International Conference on Robotics and Automation (ICRA)
编译:张宁
审核:柴毅,王靖淇
这是泡泡一分钟推送的第 625 篇文章,欢迎个人转发朋友圈;其他机构或自媒体如需转载,后台留言申请授权
摘要
同步定位和映射(SLAM)是移动机器人技术中的基本问题之一。尽管大多数方法都基于占用栅格图,但正态分布变换(NDT)和诸如正态分布变换(ONDT)之类的混合物已显示出可以更准确地表示传感器的测量结果。在这项工作中,我们对(O)NDT匹配函数进行了重新格式化,使其成为最小二乘问题,可以使用各种健壮的数值和分析非线性优化器来解决。此外,我们提出了一种新颖的全局(O)NDT扫描匹配器,用于闭环。在我们的评估中,我们的NDT和ONDT方法能够胜过我们从Google Cartographer实施中采用的基于占用网格图的方法。
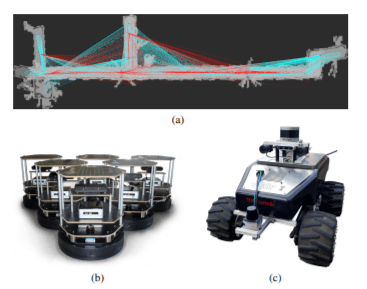
图1.(a)用TurtleBot2生成的数据集的优化姿态图和ONDT子图。里程表节点以蓝色呈现,局部匹配约束以青色呈现,循环闭合约束以红色呈现。(b)我们的TurtleBot2机器人和(c)我们的Summit XL户外机器人之一。
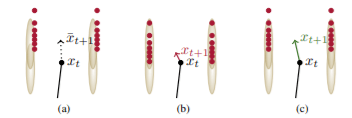
图2. 使用示例性的无特征环境的动机(7)就像走廊的两边都是直墙,根据(O)NDT数据结构显示为黄色不重叠。
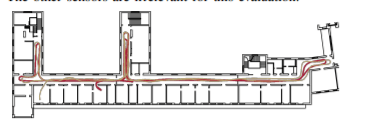
图3. TurtleBot2(黄色)和Summit数据集(红色)的地面真实轨迹,与我们部门的平面图大致一致。
Abstract
Simultaneous Localization and Mapping (SLAM) is one of the basic problems in mobile robotics. While most approaches are based on occupancy grid maps, Normal Distributions Transforms (NDT) and mixtures like Occupancy Normal Distribution Transforms (ONDT) have been shown to represent sensor measurements more accurately. In this work, we slightly re-formulate the (O)NDT matching function such that it becomes a least squares problem that can be solved with various robust numerical and analytical non-linear optimizers. Further, we propose a novel global (O)NDT scan matcher for loop closure. In our evaluation, our NDT and ONDT methods are able to outperform the occupancy grid map based ones we adopted from Google’s Cartographer implementation.
百度网盘提取码:pdb6
泡泡机器人SLAM的原创内容均由泡泡机器人的成员花费大量心血制作而成,希望大家珍惜我们的劳动成果,转载请务必注明出自【泡泡机器人SLAM】微信公众号,否则侵权必究!同时,我们也欢迎各位转载到自己的朋友圈,让更多的人能进入到SLAM这个领域中,让我们共同为推进中国的SLAM事业而努力!
商业合作及转载请联系liufuqiang_robot@hotmail.com返回搜狐,查看更多