当前,移动机器人无法适应多栖环境下工作,若是在不同环境下对机器人设置不同的推进机制,则存在能量利用率低的问题,针对这一问题,耶鲁大学Rebecca Kramer-Bottiglio教授课题组从陆生和水生乌龟身上得到的灵感,运用了"适应性形态发生"的设计策略,研发出能同时在陆地和水域实现轻松导航的两栖机器龟(ART),两栖机器龟融合了传统的刚性部件和软性材料,通过在入水前改变四肢结构以适应水下环境。该“形态自适应”是指一种自适应机器人形态和行为的设计策略,通过改变机器人的四肢横截面积和刚度实现四肢形状、结构的变化。
相关成果以“Multi-environment robotic transitions through adaptive morphogenesis”为题发表在最新一期Nature上,并作为Nature封面。
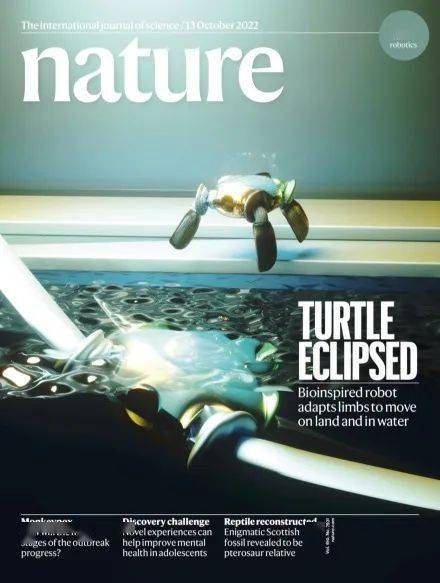
Nature论文封面图
该研究团队基于对陆生、水生海龟的肢体形状和步态研究,通过“形态自适应”设计一种多栖环境中运动的机器人:通过统一的结构和驱动系统实现的自适应形态和行为。该机器人通过改变四肢形状、刚度和行为来适应不同的环境。当机器人从一个环境移动到另一个环境时,通过可变刚度材料和人工肌肉来改变四肢形状。

两栖机器人

两栖机器人四肢结构
在陆地环境下,两栖机器人(Amphibious Robotic Turtle ,ART )以各种四足步态移动;进入水中时,ART可以将腿变形为鳍状肢,使其能够 像水生海龟一样通过鳍与水之间的力(鳍划动过程)进行移动。

海龟启发的两栖机器人
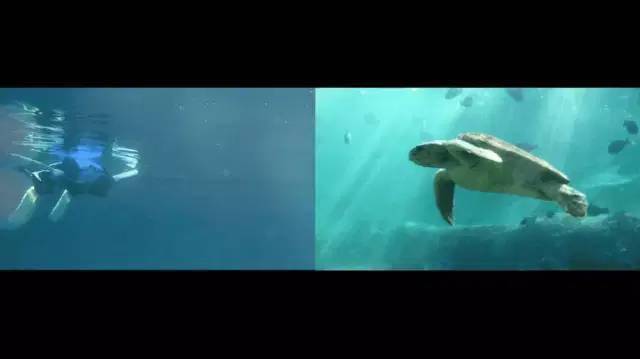
机器龟与海龟游泳对比
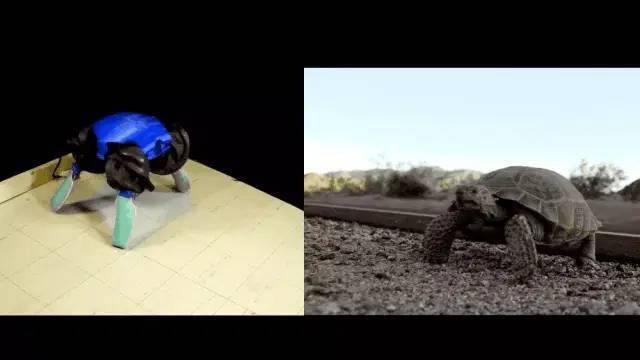
机器龟与陆龟爬行对比

机器龟与乌龟滑行对比

前肢变形过程:
从鳍状变成腿状模式,50W加热,30kPa充气
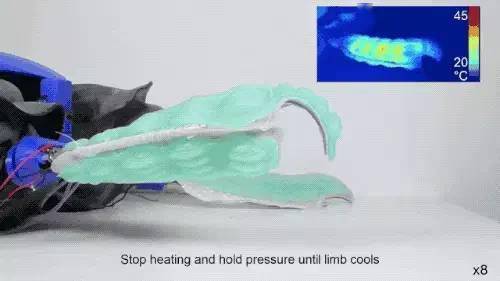
前肢变形过程:
停止加热,保持压力直到肢体冷却;然后释放压力,进入腿状模式
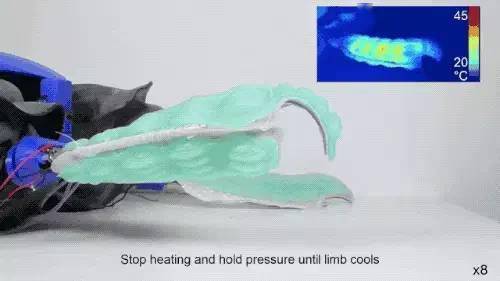
前肢变形过程:
再次加热到50W,从腿状变回鳍状模式
两栖机器人(ART )主体由四个子系统组成:底座、外壳、肩关节和可变四肢。底盘装有电子设备,外壳设计成流线型结构,有效存储载荷并且减小阻力,每个肩关节都有三个马达以实现一系列的步态变化,可变四肢包含气动执行器,同时应变限制层粘附在热固性聚合物上,连接到每个肩关节,通过嵌入式加热器加热热固性聚合物,使其软化,并给气动执行器充气,使肢体横截面积和刚度发生变化,实现机器人四肢变化。

系统描述:机器人组成部分
耶鲁大学团队的这项新研究提出的“自适应形态发生”设计策略,为研发能够适应多样化环境的下一代自主系统提供了新思路,即通过动态调整四肢形态和步态,在不同环境中实现最佳的行动性能。
这一设计思路,有望进入生物监测、灾难响应、安全等实际应用中,同时可用于研究动物运动。
论文链接:https://www.nature.com/articles/s41586-022-05188-w
文章来源:综合自 Nature、NewScientist、智东西 返回搜狐,查看更多