计算机视觉life”,选择“星标”
快速获得最新干货
机器人自主运动离不开最近几年非常火的机器人同步定位与建图(Simultaneous Localization and Mapping,SLAM)技术。
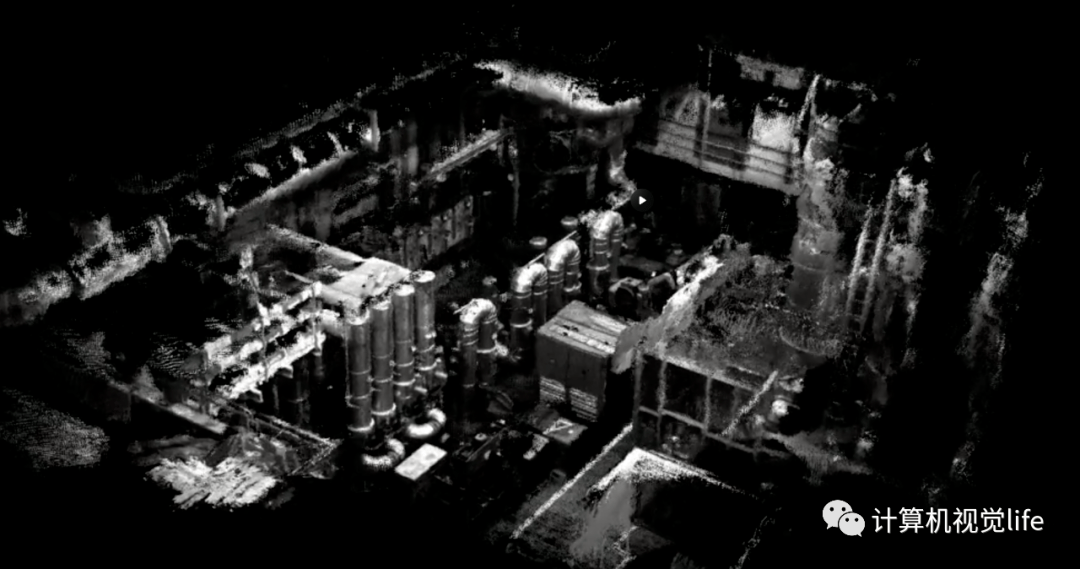
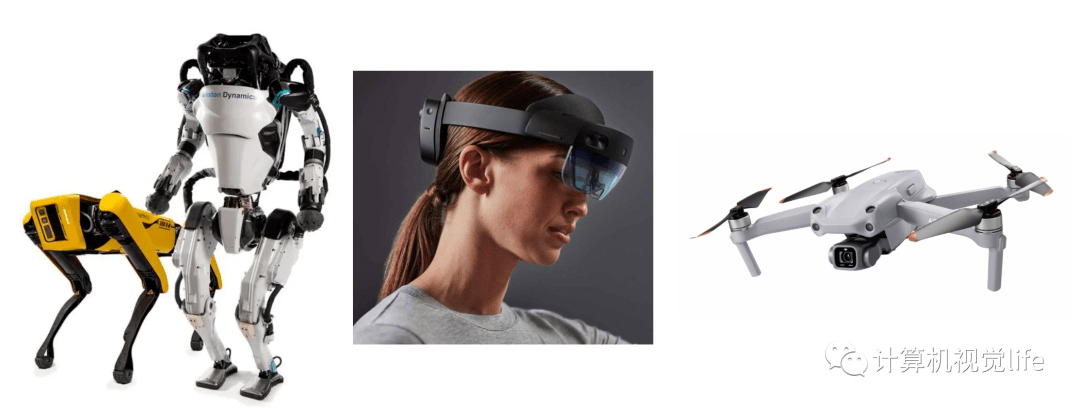
最近几年学术界诞生了大量优秀的SLAM算法框架,并且随着三维传感器的飞速发展和嵌入式设备算力的快速提升,SLAM技术开始大规模商业化应用,包括但不限于服务机器人、自动驾驶车辆、增强现实智能穿戴设备、智能无人机等
作为SLAM研究者,你是否遇到过如下问题:
读懂开源代码,但不知道如何动手做自己的第一个项目?
没有项目可做,想要有人手把手指导完成一个实际项目?
- 缺乏实战经验,想要倒逼自己实操,快速积累项目经验?
- 论文找不到思路,不知道如何润色、投稿合适期刊?
…
计算机视觉life经过精心准备,开设了论文和项目课程,小班教学,每个项目限额10人(报满提前截止)。主要亮点:
专业的指导老师,带领你一步一个脚印自己完成
小班教学 + 直播 + 小组学习 + 指导 + 定期汇报
2个月高强度系统教学 + 高效率自我提升
【项目1】基于DSO和MVSNet的实时位姿估计与稠密重建
项目实现的demo如下
已关注
关注
重播分享赞
关闭
观看更多
更多
正在加载
正在加载
退出全屏
视频加载失败,请刷新页面再试
刷新
视频详情
【项目2】基于ORB-SLAM2的点线特征位姿估计
项目实现的demo如下
已关注
关注
重播分享赞
关闭
观看更多
更多
正在加载
正在加载
退出全屏
视频加载失败,请刷新页面再试
刷新
视频详情
【论文项目课】激光及多传感器融合SLAM集训及写作投稿
- 2个月集训,快速掌握激光及多传感器融合SLAM方向框架、核心论文、核心框架解析与项目拓展实践、论文写作与投稿技巧。
- 课程是导师指导与小组讨论的形式,在学习交流中碰撞产生科研创新点,倒逼自己思考和进步。
课程简介见下,扫描二维码即可预报名~还有少量名额,欲报从速
报名方式
为了双方都能愉快合作,报名同学需要先扫描对应海报中二维码填写报名意向表我们会做初步筛选,通过筛选的我们会联系你后续事宜。
细节咨询可扫码回复:项目
小六的机器人SLAM圈
全国最大的机器人SLAM交流圈,详情戳「小六的机器人SLAM学习圈」
第6期学习小组来啦!包含RTKLIB、Livox-loam、SVO等,快来组队!
长按二维码,加入即可开始学习~3天内无条件退款
购买后务必加客服领取其他权益和加交流群
现在加入免费送近千页5年机器人SLAM答疑手册
全国最大的机器人SLAM开发者社区
点击查看详情
学机器人SLAM/3D视觉,就上cvlife.net
点击领取学习资料 → 机器人SLAM学习资料大礼包
技术交流群返回搜狐,查看更多