今天分享的是AI系列深度研究报告:《AI+智能驾驶专题:AI数据驱动视角下的智能驾驶》。
(报告出品方:东北证券)
报告共计:65页
海量/完整电子版/报告下载方式:公众号《人工智能学派》
报告摘要:
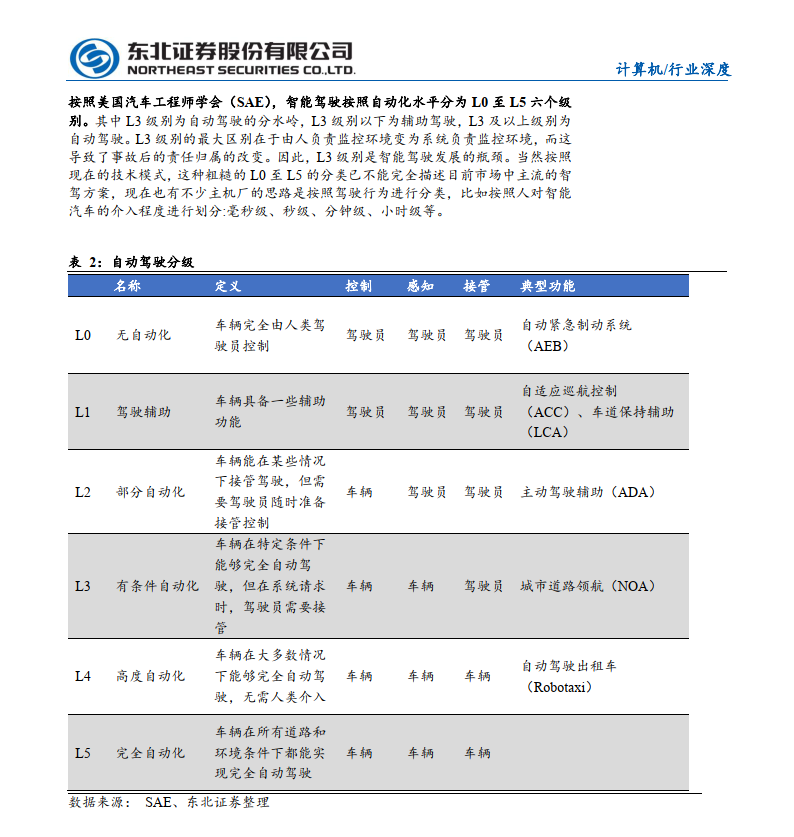
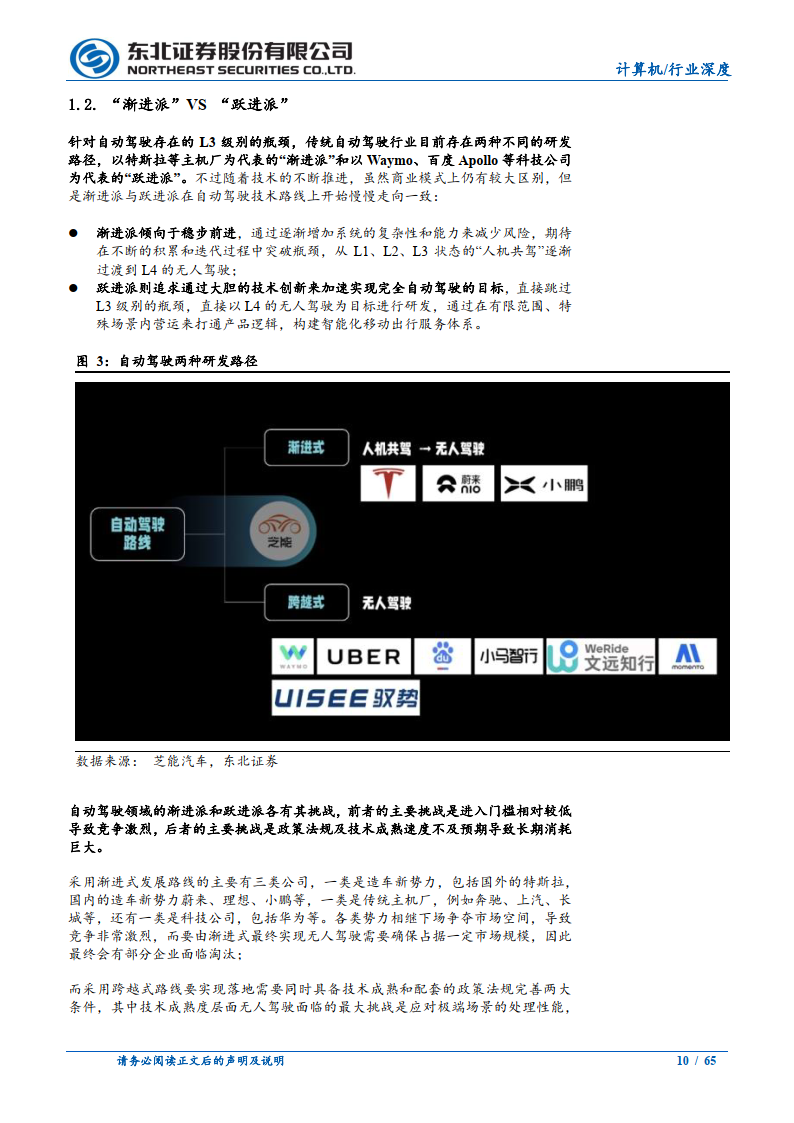
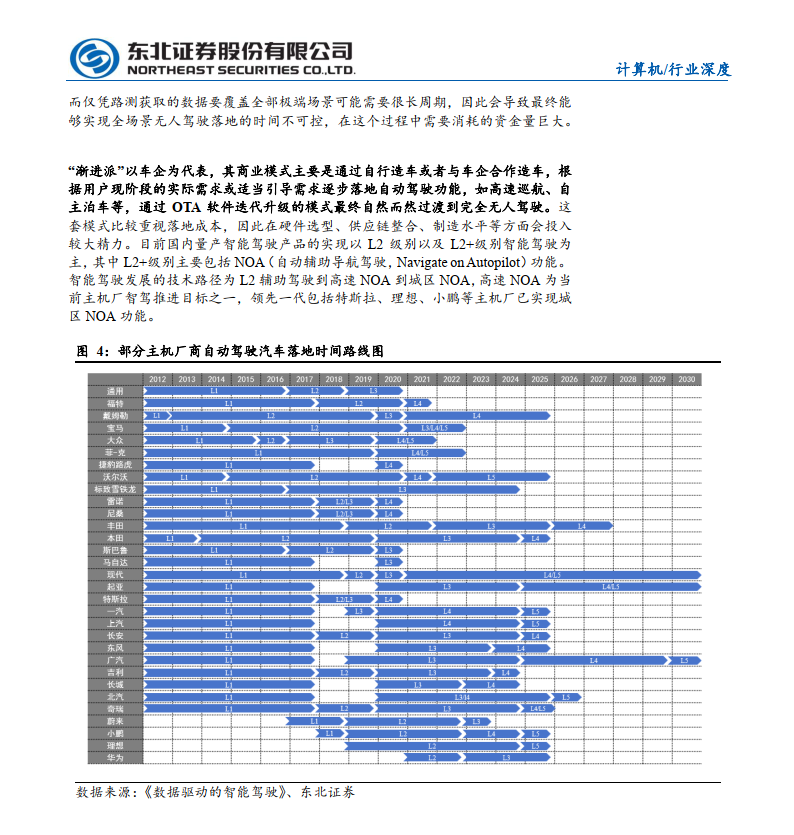
传统自动驾驶行业存在两种不同的研发路径:渐进派与跃进派,其在自动驾驶技术的开发和商业模式上存在显著差异。以特斯拉等主机厂为代表的“渐进派”和以 Waymo、百度 Apollo 等科技公司为代表的“跃进派”。渐进派倾向于稳步前进,通过逐渐增加系统的复杂性和能力来减少风险,期待在不断的积累和迭代过程中突破瓶颈,从L1、L2、L3 状态的“人机共驾”逐渐过渡到[4的无人驾驶:跃进派则追求通过大胆的技术创新来加速实现完全自动驾驶的目标,直接跳过L3级别的瓶颈,直接以L4 的无人驾驶为目标进行研发,通过在有限范围、特殊场景内营运来打通产品逻辑,构建智能化移动出行服务体系。
以特斯拉为代表的“渐进派”的智能驾驶已进入以数据驱动为标志的3.0时代,数据闭环成为量产落地的核心。在传统的模块化自动驾驶系统中智能驾驶的实现依赖于三大关键模块:感知、决策、控制,每个模块专注于完成特定的功能,并与其他模块通过定义良好的接口交互。而特斯拉FSD的端到端大模型,则消除了自动驾驶系统的感知和定位、决策和规划、控制和执行之间的断面,将三大模块合在一起,形成了一个大的神经网络。其采用的端到端方案采用全栈神经网络实现,直接输入传感器数据,输出转向、制动和加速信号,全程没有任何编码。随着自动驾驶级别提升和应用范围扩大,数据量急剧增长,训练、传输、存储成本也随之攀升。端到端架构将所有模块串在一起统一训练,意味着提升性能所需的数据量和算力规模更大,头部智能驾驶厂商的数据闭环能力将逐步与第二梯队拉开差距。
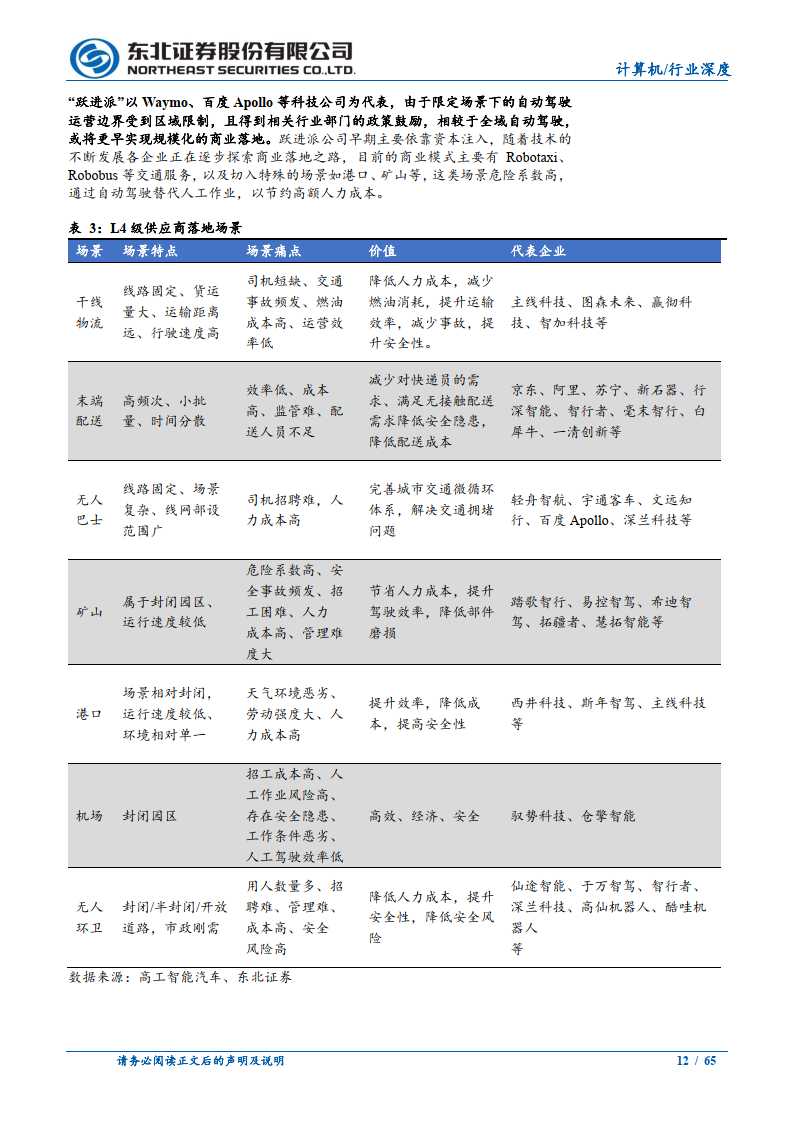
跃进派自动驾驶厂商则在特定场景下,比如矿山、港口、环卫、无人物流小车等赛道稳步推进,已经接近批量复制的节点。具体到特定场景中比如矿山场景不涉及路权问题、环境相对简单,容错率很高,无重大安全隐患;在港口场景中,道路结构化程度高,环境简单,路权问题相对容易解决。目前,这些场景普遍已不需要配备车内安全员,预计在1-2年内实现大规模商业化落地。不过各类应用场景由于适用环境道路和技术水平存在差异,落地规模和商业化进展不一,难以一步到位实现全地图L4 级以上自动驾驶。目前来看封闭低速载物场景在 2025 年左右可大规模商业化落地,高速载物场景则在 2030年左右方可落地,具体落地的核心推手是技术成熟度及国内的法规完善进度。
智能驾驶是汽车驾驶发展的必然过程
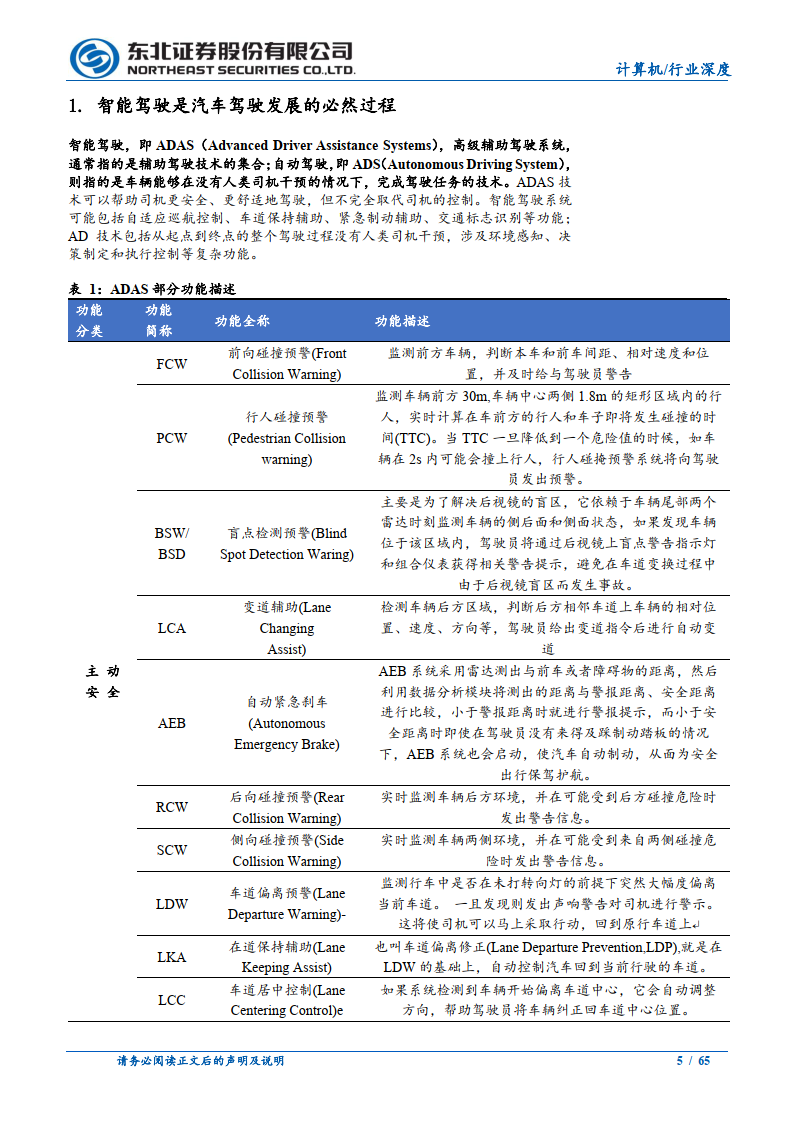
智能驾驶,即 ADAS(Advanced Driver Assistance Systems),高级辅助驾驶系统, 通常指的是辅助驾驶技术的集合;自动驾驶,即 ADS(Autonomous Driving System), 则指的是车辆能够在没有人类司机干预的情况下,完成驾驶任务的技术。ADAS 技术可以帮助司机更安全、更舒适地驾驶,但不完全取代司机的控制。智能驾驶系统可能包括自适应巡航控制、车道保持辅助、紧急制动辅助、交通标志识别等功能; AD 技术包括从起点到终点的整个驾驶过程没有人类司机干预,涉及环境感知、决策制定和执行控制等复杂功能。
从电气化到电子化,自动驾驶已跨越百年历史
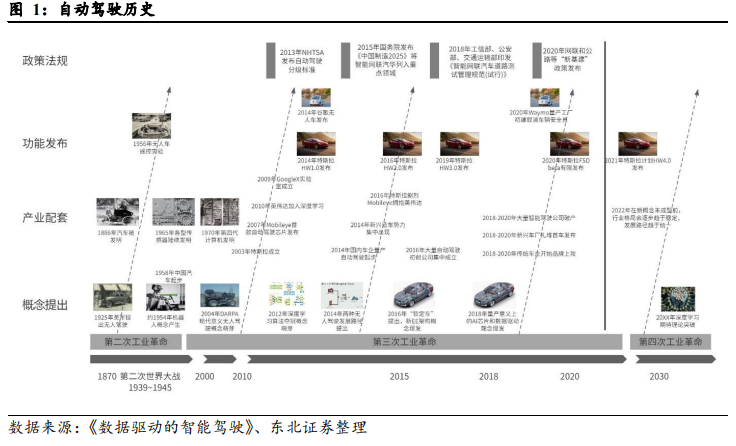
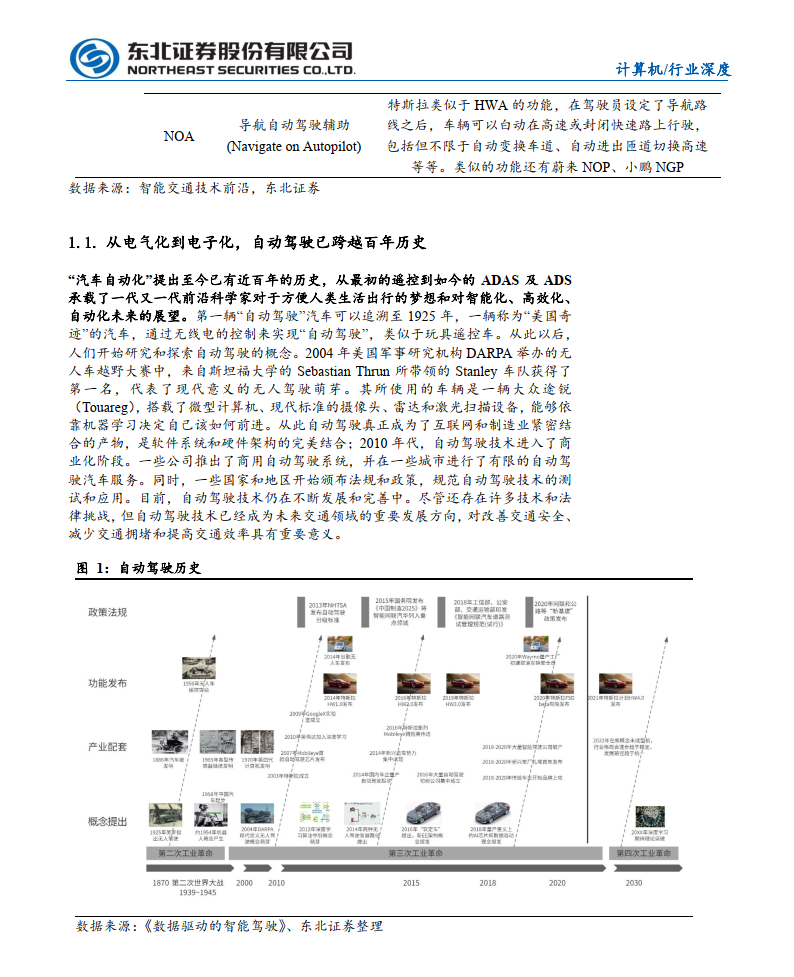
“汽车自动化”提出至今已有近百年的历史,从最初的遥控到如今的 ADAS 及 ADS 承载了一代又一代前沿科学家对于方便人类生活出行的梦想和对智能化、高效化、 自动化未来的展望。第一辆“自动驾驶”汽车可以追溯至 1925 年,一辆称为“美国奇迹”的汽车,通过无线电的控制来实现“自动驾驶”,类似于玩具遥控车。从此以后, 人们开始研究和探索自动驾驶的概念。2004 年美国军事研究机构 DARPA 举办的无人车越野大赛中,来自斯坦福大学的 Sebastian Thrun 所带领的 Stanley 车队获得了第一名,代表了现代意义的无人驾驶萌芽。其所使用的车辆是一辆大众途锐 (Touareg),搭载了微型计算机、现代标准的摄像头、雷达和激光扫描设备,能够依靠机器学习决定自己该如何前进。从此自动驾驶真正成为了互联网和制造业紧密结合的产物,是软件系统和硬件架构的完美结合;2010 年代,自动驾驶技术进入了商 业化阶段。一些公司推出了商用自动驾驶系统,并在一些城市进行了有限的自动驾驶汽车服务。同时,一些国家和地区开始颁布法规和政策,规范自动驾驶技术的测试和应用。目前,自动驾驶技术仍在不断发展和完善中。尽管还存在许多技术和法律挑战,但自动驾驶技术已经成为未来交通领域的重要发展方向,对改善交通安全、 减少交通拥堵和提高交通效率具有重要意义。
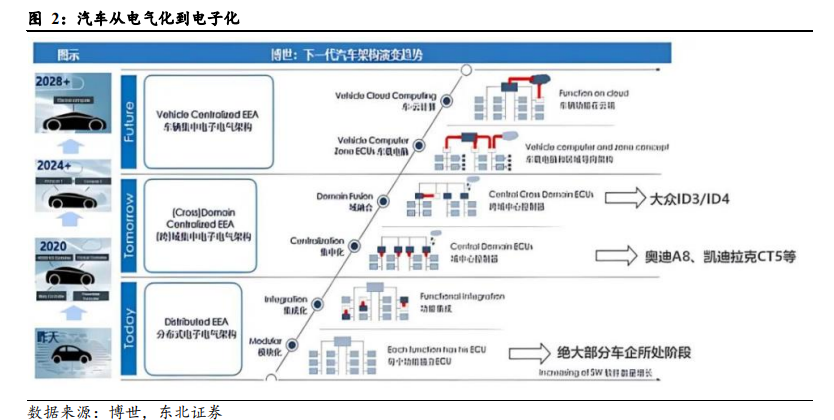
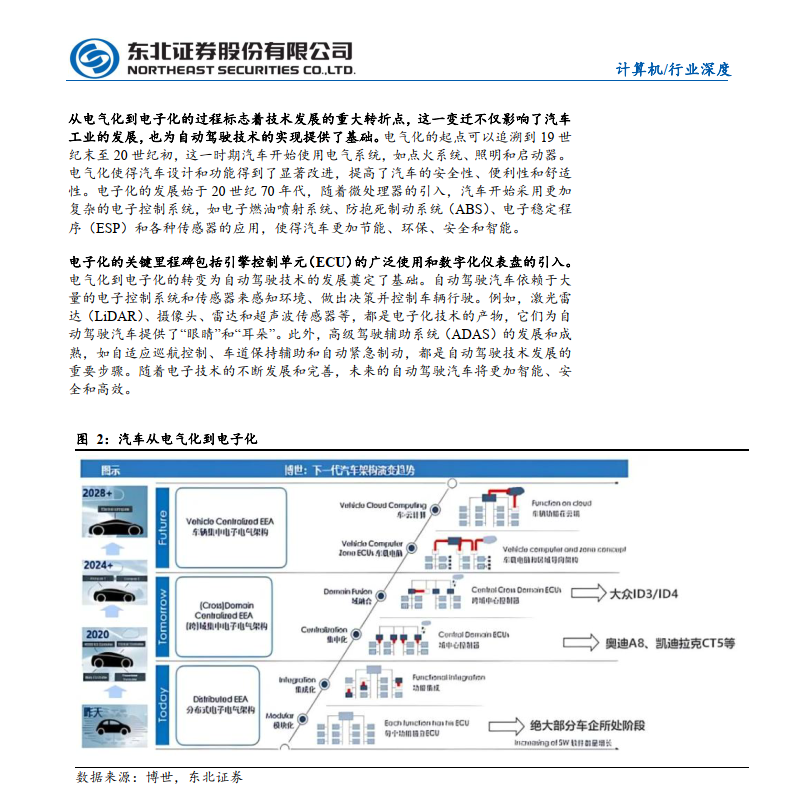
从电气化到电子化的过程标志着技术发展的重大转折点,这一变迁不仅影响了汽车工业的发展,也为自动驾驶技术的实现提供了基础。电气化的起点可以追溯到 19 世纪末至 20 世纪初,这一时期汽车开始使用电气系统,如点火系统、照明和启动器。电气化使得汽车设计和功能得到了显著改进,提高了汽车的安全性、便利性和舒适性。电子化的发展始于20 世纪 70年代,随着微处理器的引入,汽车开始采用更加复杂的电子控制系统,如电子燃油喷射系统、防抱死制动系统(ABS)、电子稳定程序(ESP)和各种传感器的应用,使得汽车更加节能、环保、安全和智能。
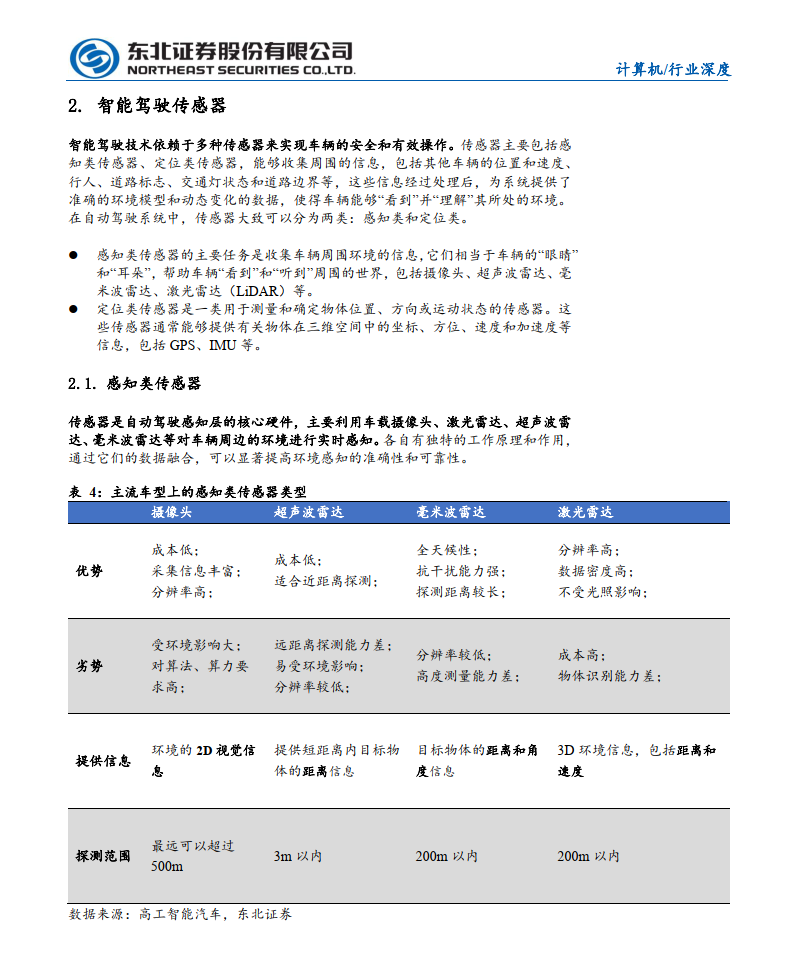
电子化的关键里程碑包括引攀控制单元(ECU)的广泛使用和数字化仪表盘的引入。电气化到电子化的转变为自动驾驶技术的发展奠定了基础。自动驾驶汽车依赖于大量的电子控制系统和传感器来感知环境、做出决策并控制车辆行驶。例如,激光雷达(LiDAR)、摄像头、雷达和超声波传感器等,都是电子化技术的产物,它们为自动驾驶汽车提供了“眼睛”和“耳朵”。此外,高级驾驶辅助系统(ADAS)的发展和成熟,如自适应巡航控制、车道保持辅助和自动紧急制动,都是自动驾驶技术发展的重要步骤。随着电子技术的不断发展和完善,未来的自动驾驶汽车将更加智能、安全和高效。


报告共计:65页
海量/完整电子版/报告下载方式:公众号《人工智能学派》返回搜狐,查看更多