大田农业机器人是指在大田环境下从事作物表型、农情巡检、墒情检测、杂草去除、土地平整、特种选择性作物收获等任务的自主作业装备,其关键技术包括精准导航、机器视觉、智慧决策、自主行走和智能作业控制等。
1
信息获取类机器人
大田信息获取类机器人主要完成作物发育表型、作物长势、病虫草害、土壤理化性质等信息采集,可用于品种选育、田间管理、适时收获等作业决策。其主要技术难点在于种类繁多的高性价比机载传感器研发,以及田间高效巡检平台自适应快速稳定行走设计问题。
荷兰Phenospex、德国LemnaTec和法国RoboPec公司开发了龙门式和悬臂式植物表型机器人,通过叠加3D和多光谱信息准确测量最大植物高度、3D叶面积、叶片角度、光穿透深度等形态参数,具有高精准度、完全自动化、不受照明条件影响、可实现昼夜扫描等优点,实现了每天10000平方米的高通量分析(图1a~1c)。SHAFIEKHANI、MUELLER-SIM和BAO等人研制了田间移动式作物表型分析机器人,实现了作物茎秆强度及几何形态的高通量测量(图1d、1e)。上海交通大学张伟军等开发了全地形适应性田间作物巡检机器人,采用8轮错位构型与主被动复合柔性驱控算法,保障了行进过程中机载激光传感器和鱼眼相机图像获取的稳定性(图1f)。
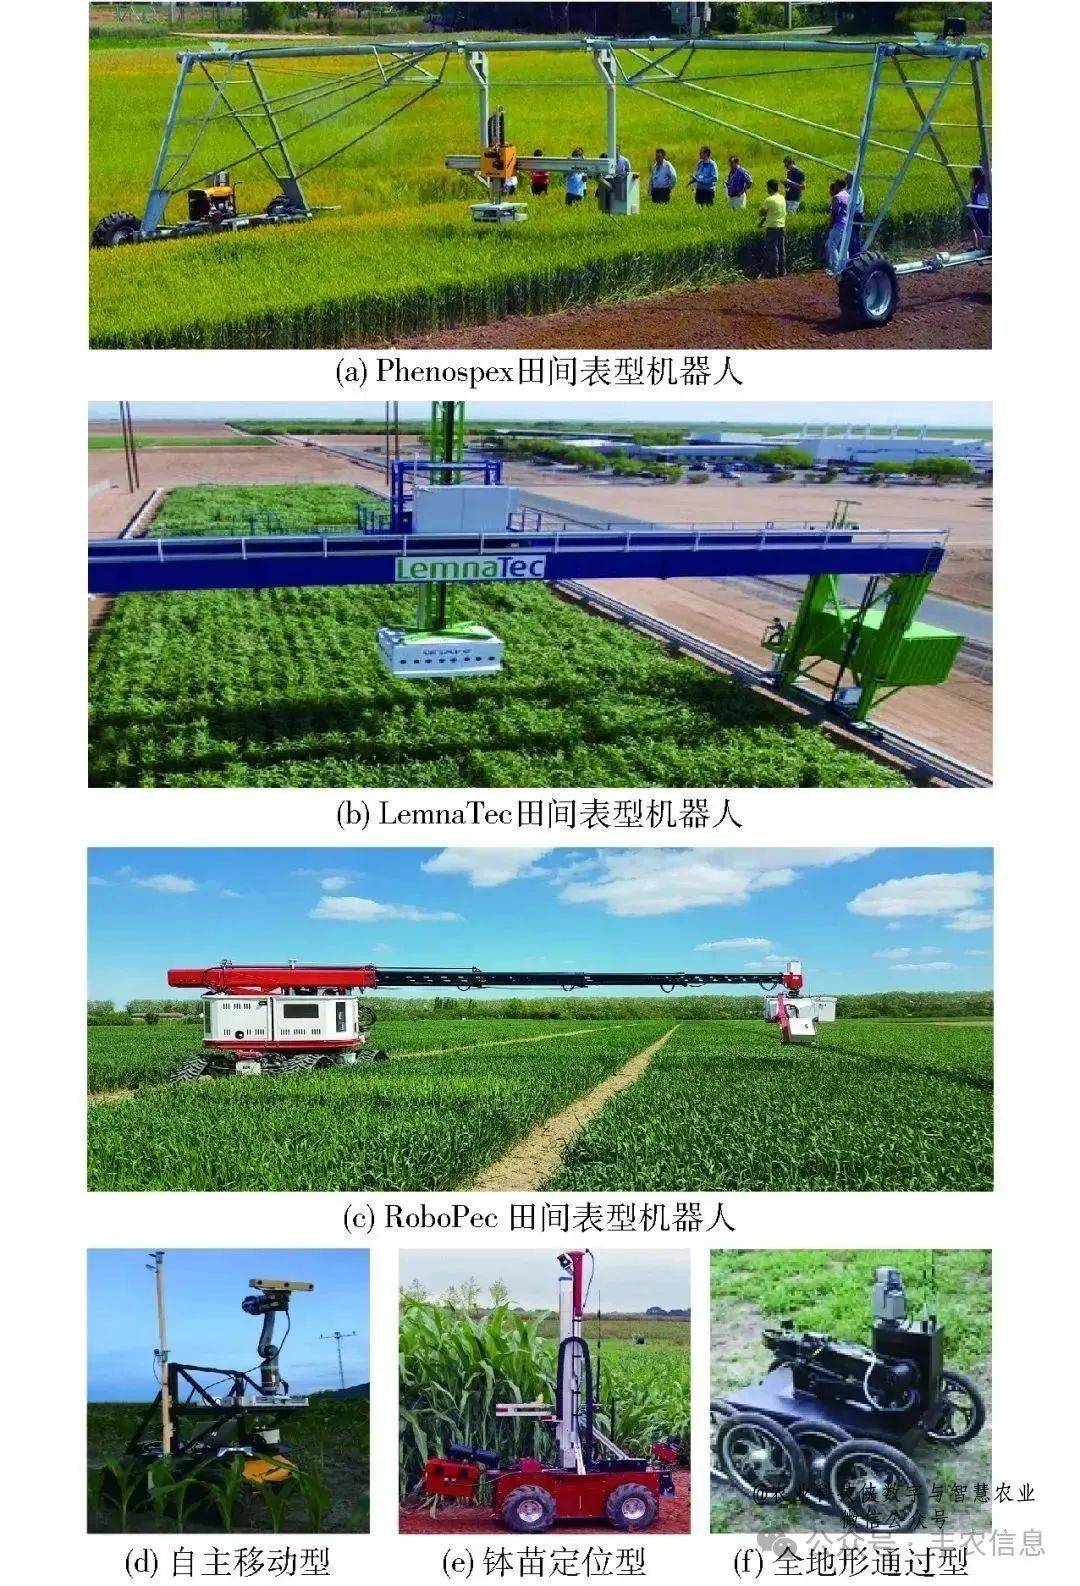
图1 高通量表型检测机器人
加拿大萨斯喀彻温大学BAYAI等人开发了一种高通量油菜植物表型监测分析移动机器人平台(图2)。该平台具有GIS标注功能,实现了高通量大范围精准图像获取和表型分析。美国卡耐基梅隆大学KAYACAN等人提出了采用激光环视扫描、实时目标定位和场景重构方法开发高速表型分析机器人,能够实现在高粱或玉米等行间作物冠层之下的测量植物茎强度、叶片直立性、叶片发病率、植被指数(GRVI)等表型数据。
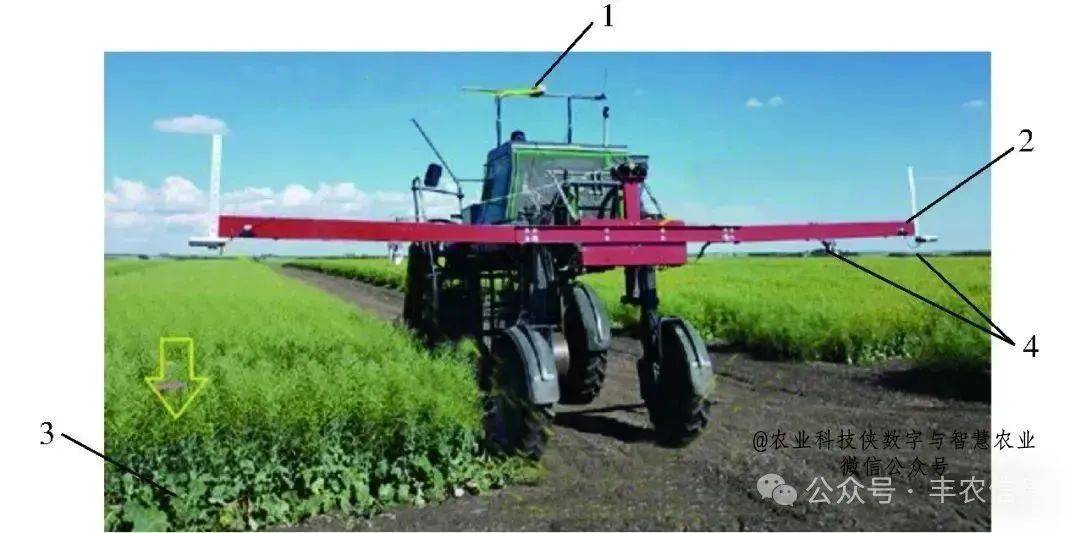
图2 高通量油菜表型监测分析平台
1.GPS天线 2.机械臂 3.油菜畦 4.检测设备
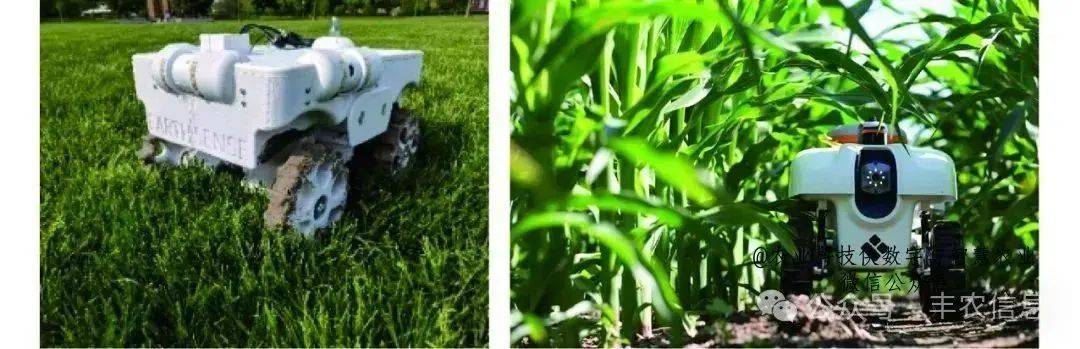
图3 TerraSentia作物巡检机器人
农情巡检方面,罗锡文、何勇团队利用无人机、结构光技术和地面无线传感器网络中继等方法采集农田信息和获取植物三维形态结构,满足了农田信息数据采集和监控的生命周期长、传输数据可靠、覆盖面积广的要求。
2
田间耕种类机器人
田间耕种类机器人是指通过自主导航、智慧决策和精准化作业的伺服控制技术,实现大田生产土地耕整一致性、播种精量化、移栽智能化的机器人,它能够保障大田种床平整度,降低播种移栽成本,提高农作物产量和质量。相较于其他农业机器人,播种/施肥/移栽机器人相对成熟。其主要技术难点在于高精度高程图实时绘制、对特殊形态种子的精量播种、漏播监测和补种,以及移栽中的高速识苗取苗剔苗补苗问题。
作业区平整地作业是全程自主作业的基础,联适导航公司研制的自主平地机器人根据机载高精度北斗卫星实时测量平地机具在作业轨迹点的高程信息,并绘制高程图,继而与方案图中目标高程进行对比,系统作业时通过实时计算不同定位点的高程差自主调整平地铲高度,从而精准获得平地效果(图4)。ZHOU等人研究了农田三维地形图绘制、不平水田硬底层平整前馈补偿控制、平整路径规划等关键技术,实现了基于北斗的水田智能化精准平整作业。John Deere公司开发了无人驾驶激光平地机,实现激光平地机群协同作业,提升了作业效能。
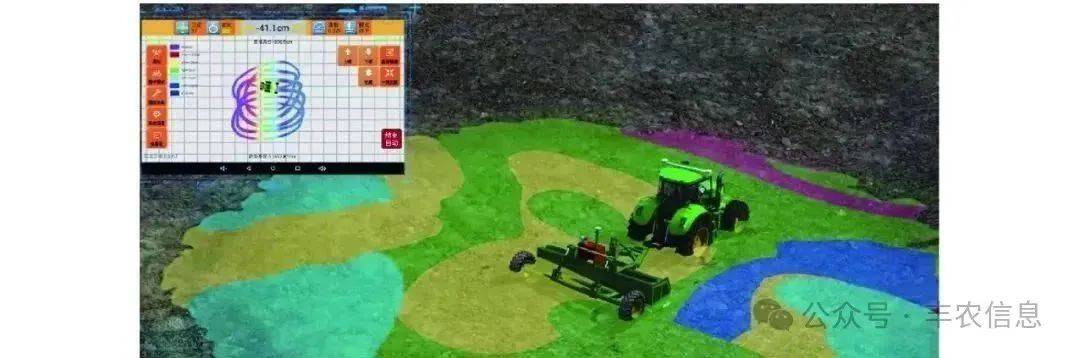
图4 基于高程地图的激光平地机器人作业方案
德国乌尔姆应用科学大学的BLENDER等人开发了管理集群播种机器人的OptiVisor云控系统,可以协调控制多机器人机群的播种模式、播种密度、路径规划、播种补种、多机避碰。魏新华等人设计了穴盘苗全自动移栽协调控制系统,实现了苗盘横向进给运动、取苗机械手纵向往复运动、垂直取放苗和喂苗动作的电动气动复合伺服控制,保障了地轮行进速度和移栽动作的时序协调,钵苗移栽成功率达到96.9%。
3
田间管理类机器人
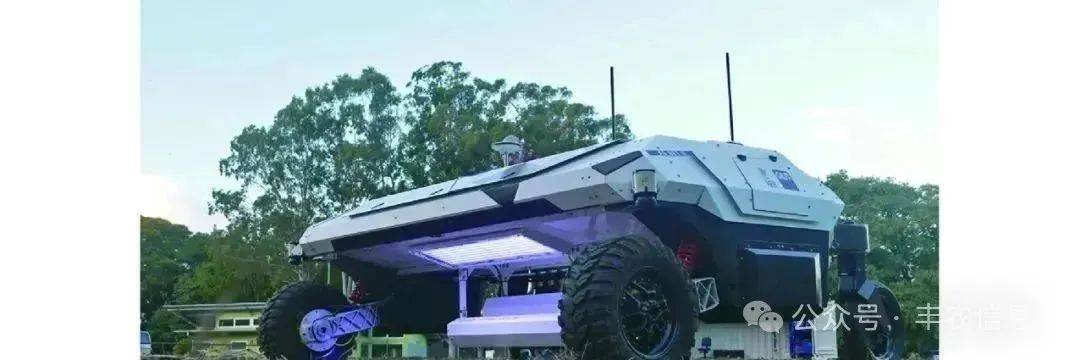
图5 AgBot II机器人
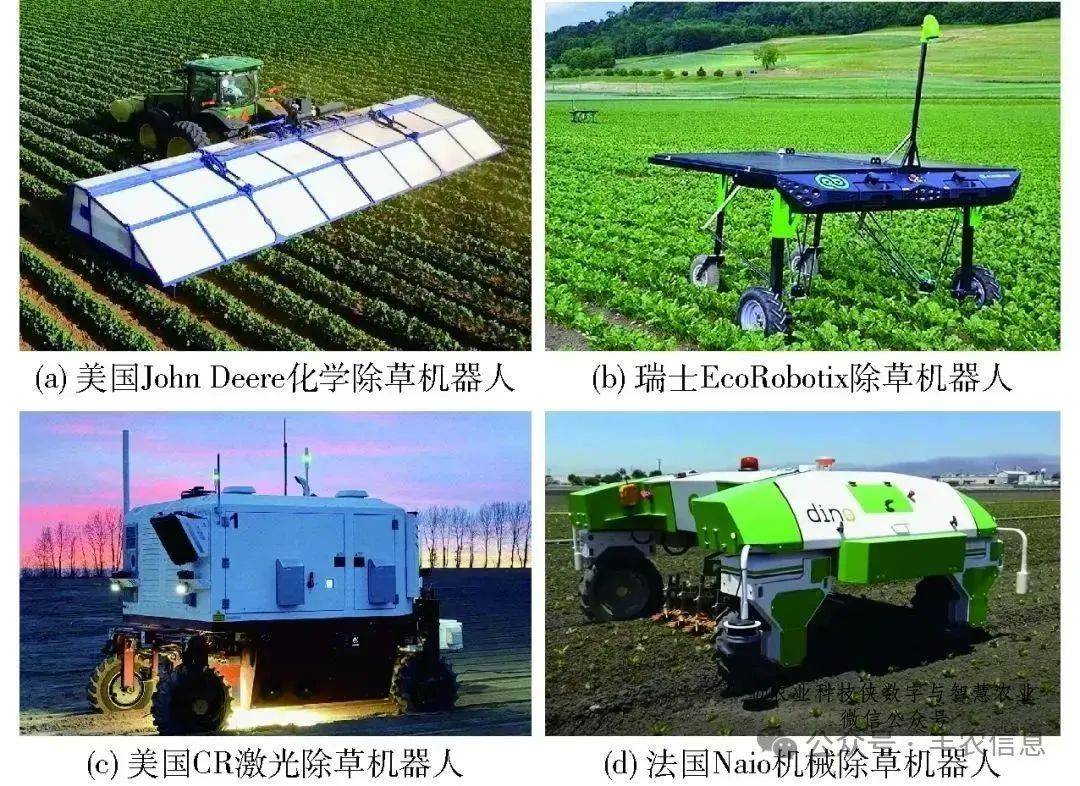
图6 典型大田除草机器人
4
田间收获类机器人
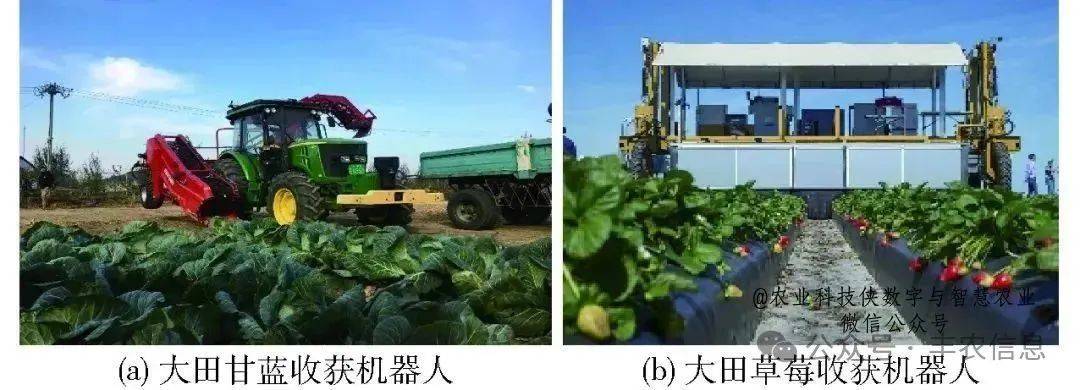
图7 大田甘蓝、草莓收获机器人
荷兰Cerescon、AvL Motion公司研发了产品化的白芦笋选择性收获机器人。前者采用了基于介电特性的垄面下芦笋检测,白芦笋收获末端执行器和双臂并行收笋机构等技术,实现了最大采收效率0.3 hm2/h。后者采用光学视觉手段检测出土笋芽,设计了基于回转链循环的多末端执行器,实现了垄上多个白芦笋的入土、切割、柔性夹持和出土集箱过程,每株平均收获时间为1.3 s(图8)。
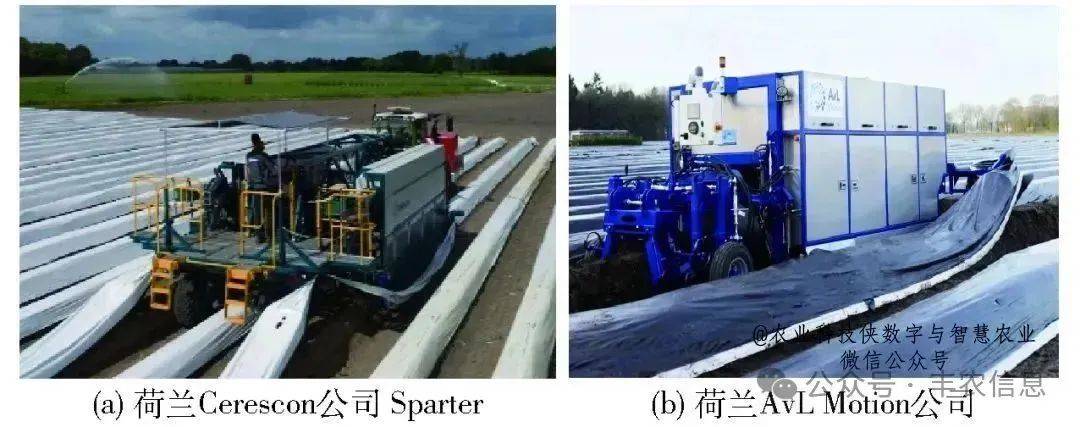
图8 大田白芦笋收获机器人
文章来源:农业科技侠数字与智慧农业返回搜狐,查看更多