要在生活和工业场景中像人类一样完成复杂任务,机器人需要极其灵活且强劲的“关节”。行星滚柱丝杠凭借其高承载能力(比滚珠丝杠高6~15倍)、体积小(节省1/3空间)和长寿命(提高10倍以上)的特性,成为了髋关节、膝关节等核心部位的首选直线执行器 。然而,这种核心零部件结构复杂,包含丝杠、行星滚柱、内齿圈等多部件,且涉及多头螺纹和复杂曲面,给制造后的精密测量带来了巨大挑战 。
一、行星丝杠要检测哪些核心参数?
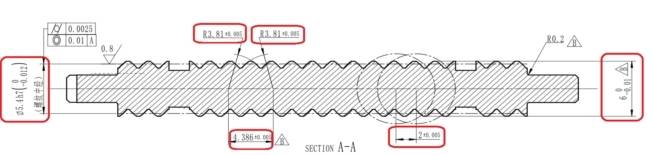
如图,典型参数:
1. 接触曲率半径R
2. 行星滚柱中径d1
3. 行星滚柱导程p
4. 牙型角θ、螺旋升角α、牙底牙顶凸弧r
二、为什么行星滚柱丝杠难以测量?
与传统滚珠丝杠的点接触不同,行星滚柱丝杠依靠众多螺纹滚柱在主丝杠周围进行行星运动,是通过外凸曲率接触沟道进行传动 。这种结构导致了以下测量痛点:
1. 几何结构复杂:涉及标准式、反向式、循环式等多种结构,且存在多头螺纹(如导程=头数×螺距) 。
2. 接触角计算难:所有的接触数据(牙型角、接触点中径等)必须以**法向接触**为基准,需要复杂的轴向转法向计算 。
3. 微小部件误差:尤其是小滚柱的测量,传统方法中由于圆弧角很小,软件拟合分析时左右侧凸弧容易产生较大误差 。
三、核心解决方案:中图仪器智能扫描测量技术
针对上述痛点,中图仪器推出了基于测针接触扫描的超精密测量解决方案。该方案利用高精密气浮轴承和高精度光栅,结合智能化算法,实现了对行星滚柱丝杠的全参数自动化检测 。
1. 测量原理与设备优势
人形机器人行星丝杠测量原理:
SJ5700DUAL双向扫描型轮廓仪在测量滚珠丝杆的过程中,扫描测针会沿着丝杆目前方向均匀接触移动,通过测针接触点反馈回来的坐标点,在软件中绘制实时的坐标。扫描完成后在软件界面,通过专用滚珠丝杆模块,进行滚珠丝杆的各种常用参数分析。
 人形机器人行星丝杠测量原理示意图点击添加图片描述(最多60个字)
2. 传统技术vs智能主动式扫描
这是该方案最大的技术突破点。相比于传统的随动式扫描,智能主动式扫描极大提高了数据的可靠性。
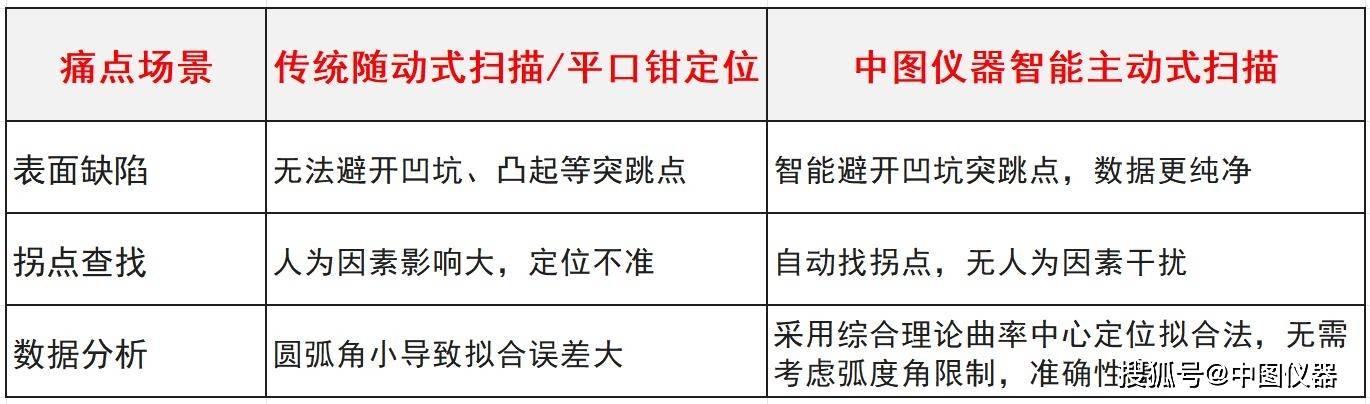
3.全参数测量能力:从尺寸到粗糙度
该方案不仅能测“准”,还能测“全”。对于人形机器人执行器而言,表面质量与尺寸精度同等重要。
(1)几何尺寸全覆盖
通过一次扫描,软件即可计算出以下关键参数:
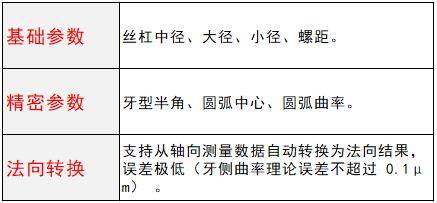
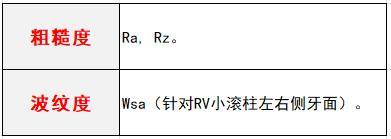
(2)粗糙度与波纹度分析
针对丝杠的高精密磨削工艺(通常要求Ra < 0.14μm),该设备可同时进行微观形貌分析 :
4.实际测量数据
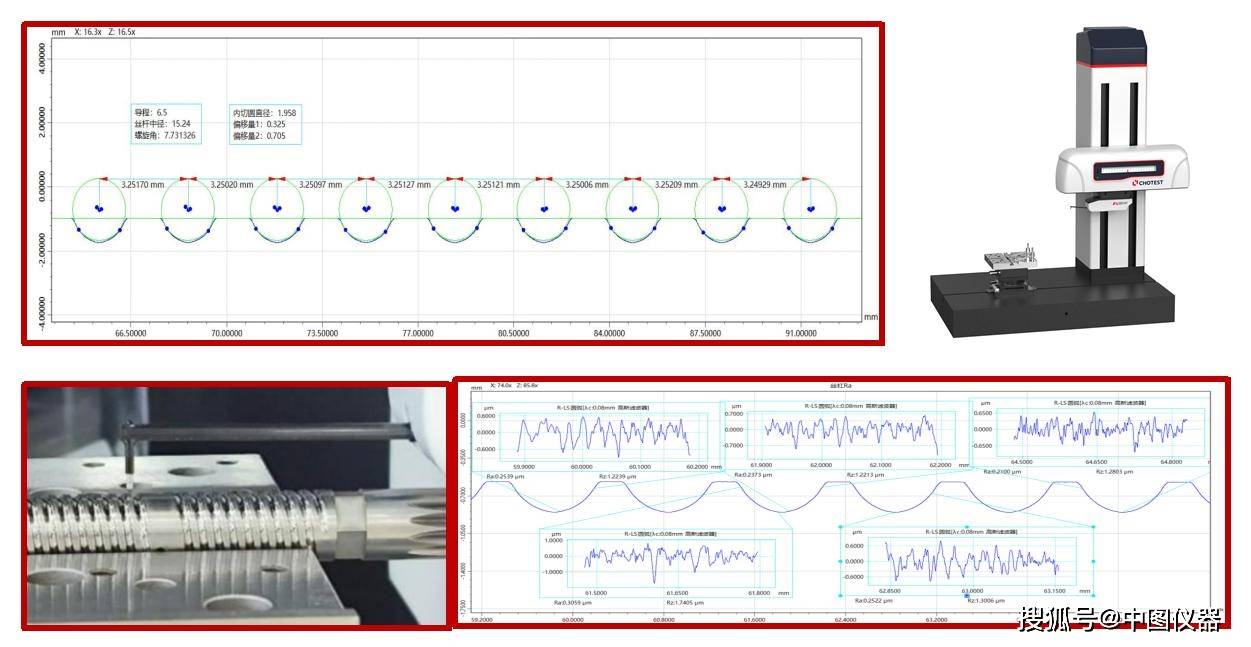
①采用新算法软件轴转法向计算理论数据结果
 (通过结果可看出法向接触曲率接触角误差不超过1’,牙侧曲率理论误差不超过0.1um)
③行星丝杠牙侧粗糙度测量
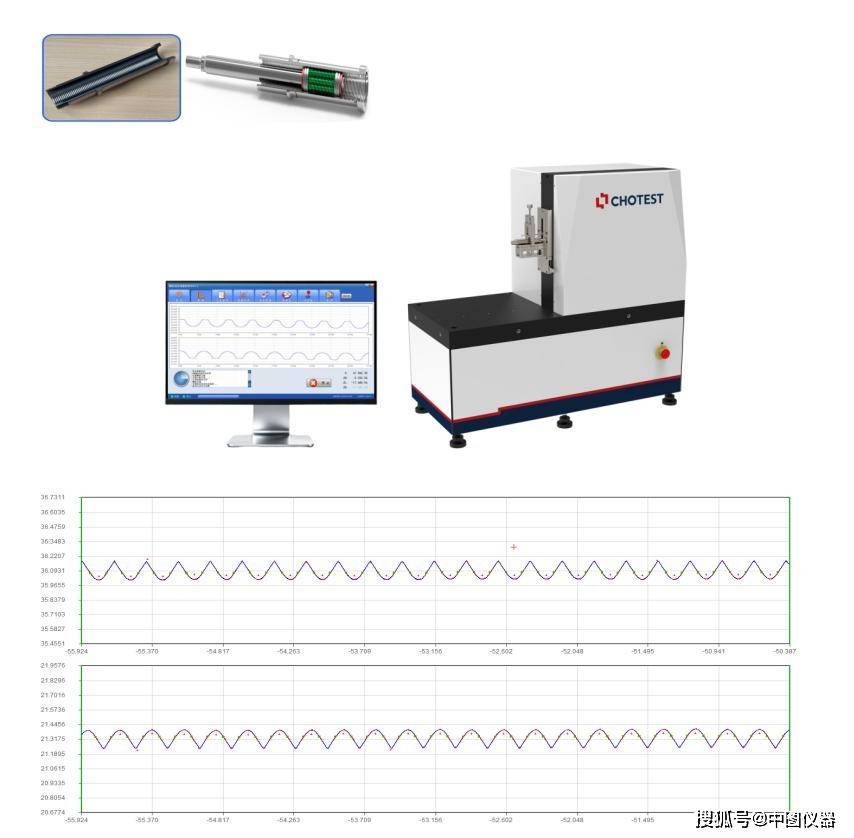
④行星丝杠反向螺母测量
⑤行星丝杠其他参数测量
RV小滚柱左右侧牙面粗糙度Sa及波纹度Wsa测量:

执行器总装行星丝杠导程精度测量:
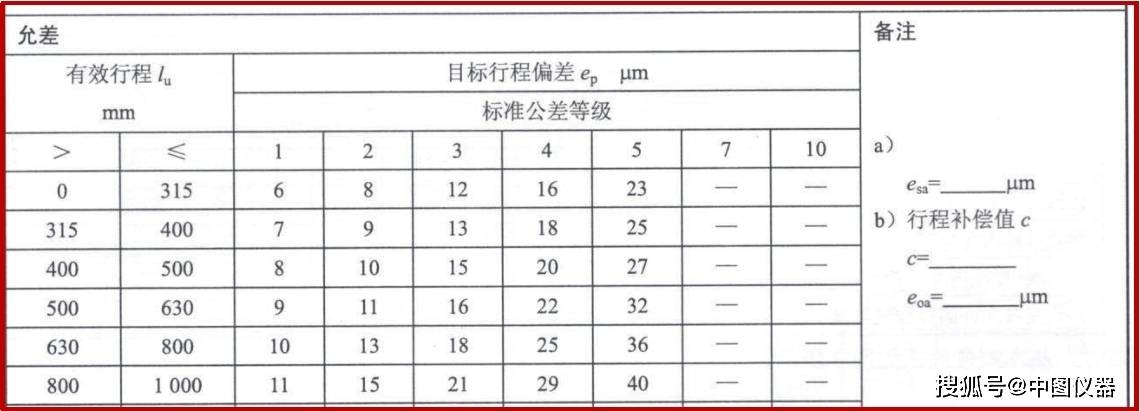
四、行业前景与应用价值
随着人形机器人执行器市场预计在2030年超过1250亿元,行星滚柱丝杠作为占比高达24%的核心零部件,其量产质量控制至关重要 。
在制造环节,无论是采用螺纹磨、高速硬车还是旋风铣工艺,高精度的测量反馈都是调整加工参数的基础 。中图仪器的测量方案为国内企业在这一高端制造领域提供了可靠的“尺子”,确保每一个“关节”都能精准驱动未来。
备注:常见问题解答 (Q&A)
Q: 行星滚柱丝杠和滚珠丝杠相比,为什么更适合人形机器人?
A: 行星滚柱丝杠在相同负载下比滚珠丝杠节省1/3空间,承载能力提高6~15倍,且寿命提高10倍以上,非常适合人形机器人承受冲击和大负载的关节部位(如膝关节、髋关节) 。
Q: 测量行星滚柱丝杠时,如何解决法向接触角的计算问题?
A: 丝杠加工以法向接触为基准。中图仪器的方案支持“轴向测量转法向结果”的算法,相比直接法向测量效率更高,且能使用实际螺旋升角计算,消除机械转台的角度误差 。
Q: 该测量设备的精度能否满足高端磨床加工的需求?
A: 可以。高端精密磨床的加工精度通常在0.1-0.5μm之间。该测量设备的定位精度优于1μm,小滚柱测量精度达到 ,完全能够满足高精密制造的检测需求 。
注:本文数据及技术参数引自《人形机器人直驱关节制造过程的精密尺寸测量方案》及中图仪器相关技术文档。返回搜狐,查看更多